Raspberry Pi Pico
⚡ Lo esencial en 60 segundos
- mcu — Raspberry RP2040 — dual-core ARM Cortex-M0+ (ARMv6-M) @ 133 MHz nominal; "originally run at 133 MHz, but later certified at 200 MHz" (Wikipedia — RP2040; RP2040 datasheet). 40 nm TSMC process, 7×7 mm QFN-56 (Wikipedia). No FPU, no DSP on Cortex-M0+ (CircuitPython board page).
- gpu — none (no video core; VGA can be bit-banged via PIO — see Features).
- ram — 264 KB SRAM on-chip in six independent banks, plus 16 KB of XIP cache usable as extra SRAM (RP2040 datasheet; errata E9 describes cache-as-SRAM).
- storage — no internal flash; board carries a 2 MB external QSPI flash (Winbond W25Q16JV) with execute-in-place; RP2040 QSPI controller supports up to 16 MB (Pico datasheet §1, Wikipedia — RP2040).
- connectivity — none wireless on this model (Wi-Fi/BT only on Pico W). Wired: USB 1.1 (LS/FS, device and host) controller + PHY (RP2040 datasheet key features).
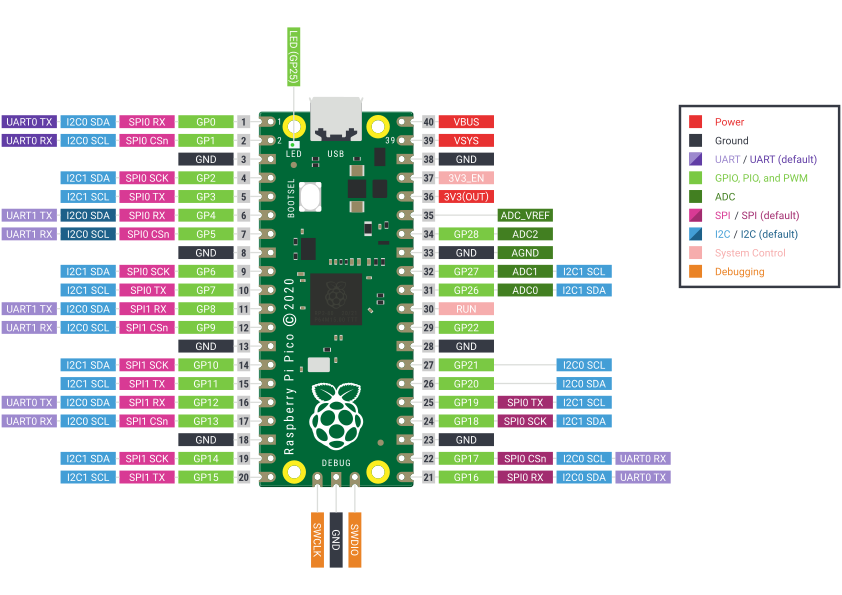
- gpio_board — 40-pin 0.1″ castellated DIP-style header exposing 26 of the RP2040's 30 GPIO, fixed at 3.3 V and not 5 V-tolerant ("All of the GPIO pins are 3.3V logic, and are not 5V-safe", CircuitPython board page; Pico datasheet §4.2). GP0–GP22 digital-only; GP26–GP28 digital/ADC.
- En esta placa : 9 tutoriales · 10 código
La Raspberry Pi Pico representa un hito fundamental en el mundo de la electrónica de desarrollo, no solo por su precio accesible de cuatro dólares estadounidenses, sino por ser el primer microcontrolador diseñado y fabricado íntegramente por Raspberry Pi Ltd. bajo su propia marca de silicio, conocida como Raspberry Silicon. Lanzada al mercado el 21 de enero de 2021, esta placa marca la transición de la compañía desde la creación de ordenadores de placa única hacia la producción de chips de bajo consumo y alto rendimiento. A diferencia de las placas de la familia Raspberry Pi tradicionales, que ejecutan sistemas operativos complejos como Linux, la Pico es un microcontrolador de propósito general. Esto significa que no posee un sistema operativo en el sentido convencional; en su lugar, el usuario programa directamente el hardware para realizar tareas específicas, lo que la convierte en una herramienta ideal para el control de sensores, motores y dispositivos IoT, donde la respuesta inmediata y el consumo energético mínimo son prioritarios. La garantía de disponibilidad hasta al menos enero de 2028 subraya su compromiso con proyectos a largo plazo y la estabilidad de la cadena de suministro.
El corazón de esta placa es el chip RP2040, un componente que integra dos núcleos ARM Cortex-M0+ funcionando a una frecuencia nominal de 133 MHz, aunque las revisiones posteriores de silicio han sido certificadas para operar a 200 MHz. Para entender la potencia de este procesador, es útil saber que los núcleos Cortex-M0+ son arquitecturas de 32 bits diseñadas para eficiencia energética y simplicidad, ideales para tareas de control en tiempo real. Una característica distintiva del RP2040 es su arquitectura de memoria: carece de memoria flash interna en el chip, pero la placa incluye 2 MB de memoria flash externa de tipo QSPI. Esta configuración permite una flexibilidad notable, ya que el código se ejecuta directamente desde la memoria externa mediante una técnica llamada XIP (Execute In Place), apoyada por una caché de 16 KB. Además, el chip dispone de 264 KB de memoria RAM, una cantidad excepcionalmente alta para un microcontrolador de este precio, lo que facilita el manejo de búferes de datos complejos sin necesidad de memoria externa adicional.
Uno de los aspectos más innovadores y educativos de la Raspberry Pi Pico es su sistema de E/S programable, conocido como PIO (Programmable Input/Output). El PIO consta de ocho máquinas de estado que pueden ser programadas por el usuario para generar señales de bajo nivel sin intervenir la CPU principal. Esto significa que tareas exigentes como generar señales de video VGA, controlar cadenas de LEDs NeoPixel o gestionar protocolos de audio I2S pueden realizarse con precisión de tiempo real, liberando a los núcleos ARM para otras tareas de cálculo. Esta capacidad convierte a la Pico en una plataforma única para aprender sobre el funcionamiento interno de las interfaces digitales y la generación de señales personalizadas, algo que normalmente requeriría componentes más costosos o complejos.
En cuanto a la conectividad y las entradas/salidas, la placa ofrece 26 pines GPIO accesibles a través de sus conectores de 40 pines. Es crucial destacar que todos estos pines operan a una lógica de 3.3 Voltios y no son tolerantes a 5 Voltios, lo que implica que los usuarios deben tener cuidado al conectar sensores o módulos de voltaje superior para evitar daños. La placa incluye periféricos estándar como dos interfaces UART, dos SPI y dos I2C, además de 16 canales PWM para control de motores o atenuación de LEDs. También dispone de un conversor analógico-digital (ADC) de 12 bits con cuatro canales, uno de los cuales está conectado internamente a un sensor de temperatura, permitiendo monitorear las condiciones ambientales o el calentamiento del propio chip. Sin embargo, cabe señalar que la precisión del ADC puede verse afectada por el ruido de la fuente de alimentación interna, por lo que para aplicaciones de alta precisión se recomienda el uso de referencias externas o el filtrado adecuado.
La gestión de energía es otro punto fuerte de la Pico. La placa puede alimentarse a través de un puerto micro-USB o directamente mediante los pines VSYS, aceptando un rango de voltaje de 1.8 a 5.5 Voltios gracias a un regulador de conmutación integrado. Esto permite su uso con baterías de litio de una celda o tres pilas AA, lo que la hace muy versátil para proyectos portátiles. El consumo en modo reposo es extremadamente bajo, alrededor de 0.8 mA, aunque la placa completa consume más debido a los componentes de soporte. La flexibilidad del regulador permite elegir entre modos de eficiencia o rendimiento, optimizando la vida útil de la batería según las necesidades del proyecto.
La programación de la Raspberry Pi Pico es accesible para una amplia gama de usuarios. Los desarrolladores pueden optar por el lenguaje C/C++ utilizando el SDK oficial de Raspberry Pi, que ofrece control total sobre el hardware y es ideal para aplicaciones de alto rendimiento. Para quienes prefieren lenguajes de alto nivel, existen puertos oficiales de MicroPython y CircuitPython, que permiten escribir scripts en Python y ejecutarlos directamente en la placa. Estos entornos son especialmente útiles para la educación y el prototipado rápido, ya que permiten interactuar con el hardware mediante comandos sencillos. Además, gracias a la comunidad, existe soporte para Arduino a través de núcleos comunitarios, así como para otros lenguajes como Rust o Go. La instalación del software es notablemente sencilla: al mantener presionado el botón BOOTSEL mientras se conecta la placa, esta aparece como una unidad de almacenamiento USB, permitiendo arrastrar y soltar archivos de firmware en formato UF2, un método que elimina la necesidad de programadores externos especializados.
A pesar de sus virtudes, la Pico presenta ciertas limitaciones que los usuarios deben conocer. La ausencia de una unidad de punto flotante (FPU) y de instrucciones DSP significa que los cálculos matemáticos complejos con números decimales se realizan por software, lo que puede ser lento para aplicaciones de procesamiento de señales intensivo. Asimismo, la conexión USB es únicamente de versión 1.1, limitando la velocidad de transferencia de datos. La placa también carece de conectividad inalámbrica nativa, aunque esta función está disponible en variantes posteriores como la Pico W. Finalmente, existen erratas de silicio documentadas en la hoja de datos, como problemas específicos con la escritura de archivos UF2 o la configuración de relojes, que los desarrolladores deben tener en cuenta al diseñar sistemas críticos. En resumen, la Raspberry Pi Pico es una plataforma poderosa, abierta y educativa que democratiza el acceso al desarrollo de microcontroladores avanzados, ofreciendo una combinación única de rendimiento, flexibilidad de E/S y bajo costo que la ha convertido en un estándar de facto en la comunidad de makers y estudiantes de ingeniería.
Esquema de pines (pinout)
| Attr | Especificaciones | verificado |
|---|---|---|
mcu | Raspberry RP2040 — dual-core ARM Cortex-M0+ (ARMv6-M) @ 133 MHz nominal; "originally run at 133 MHz, but later certified at 200 MHz" (Wikipedia — RP2040; RP2040 datasheet). 40 nm TSMC process, 7×7 mm QFN-56 (Wikipedia). No FPU, no DSP on Cortex-M0+ (CircuitPython board page). | ✔ |
gpu | none (no video core; VGA can be bit-banged via PIO — see Features). | ? sin verificar |
ram | 264 KB SRAM on-chip in six independent banks, plus 16 KB of XIP cache usable as extra SRAM (RP2040 datasheet; errata E9 describes cache-as-SRAM). | ✔ |
storage | no internal flash; board carries a 2 MB external QSPI flash (Winbond W25Q16JV) with execute-in-place; RP2040 QSPI controller supports up to 16 MB (Pico datasheet §1, Wikipedia — RP2040). | ✔ |
connectivity | none wireless on this model (Wi-Fi/BT only on Pico W). Wired: USB 1.1 (LS/FS, device and host) controller + PHY (RP2040 datasheet key features). | ✔ |
gpio_board | 40-pin 0.1″ castellated DIP-style header exposing 26 of the RP2040's 30 GPIO, fixed at 3.3 V and not 5 V-tolerant ("All of the GPIO pins are 3.3V logic, and are not 5V-safe", CircuitPython board page; Pico datasheet §4.2). GP0–GP22 digital-only; GP26–GP28 digital/ADC. | ✔ |
peripherals_chip | 2 × UART, 2 × SPI, 2 × I²C, 16 PWM channels (8 slices × 2 channels), 4-channel 12-bit 500 ksps SAR ADC + 5th channel to on-chip temperature sensor, 12-channel DMA, 8 PIO state machines (2 blocks × 4), 1 timer with 4 alarms, RTC (RP2040 datasheet; PWM slice behaviour confirmed in MicroPython RP2 quick reference). No DAC (no true analog output, CircuitPython board page). | ✔ |
board_adc_specifics | on Pico only GP26–GP28 are broken out as ADC0–2; ADC3 is wired to VSYS/3 (battery monitoring) and ADC4 is the temperature sensor (Pico datasheet §4.3–4.4, MicroPython quickref). | ✔ |
power | micro-USB B (VBUS 5 V) → Schottky ORing diode → VSYS; on-board RT6150 buck-boost SMPS holds 3.3 V from ~1.8 V to 5.5 V on VSYS, so it runs from 1 Li-Ion cell or 3 AA cells; GPIO23 selects PFM/PWM regulator mode, GPIO24 senses VBUS, SMPS EN broken out on pin 37; 3.3 V available to external circuitry (Pico datasheet §4.4 Powerchain). | ✔ |
consumption_board_vbus_5_v_mean_of_3_boards | DORMANT ≈ 0.8 mA @25 °C (1.2–1.4 mA at −25/85 °C); SLEEP ≈ 1.3 mA @25 °C; the "Popcorn" VGA/SD/audio demo draws ≈ 86–93 mA (including the VGA daughter-board) (Pico datasheet §3.1). | ✔ |
temperature | electrical characterization performed at −25 / +25 / +85 °C (Pico datasheet §3.1 tables). | ✔ |
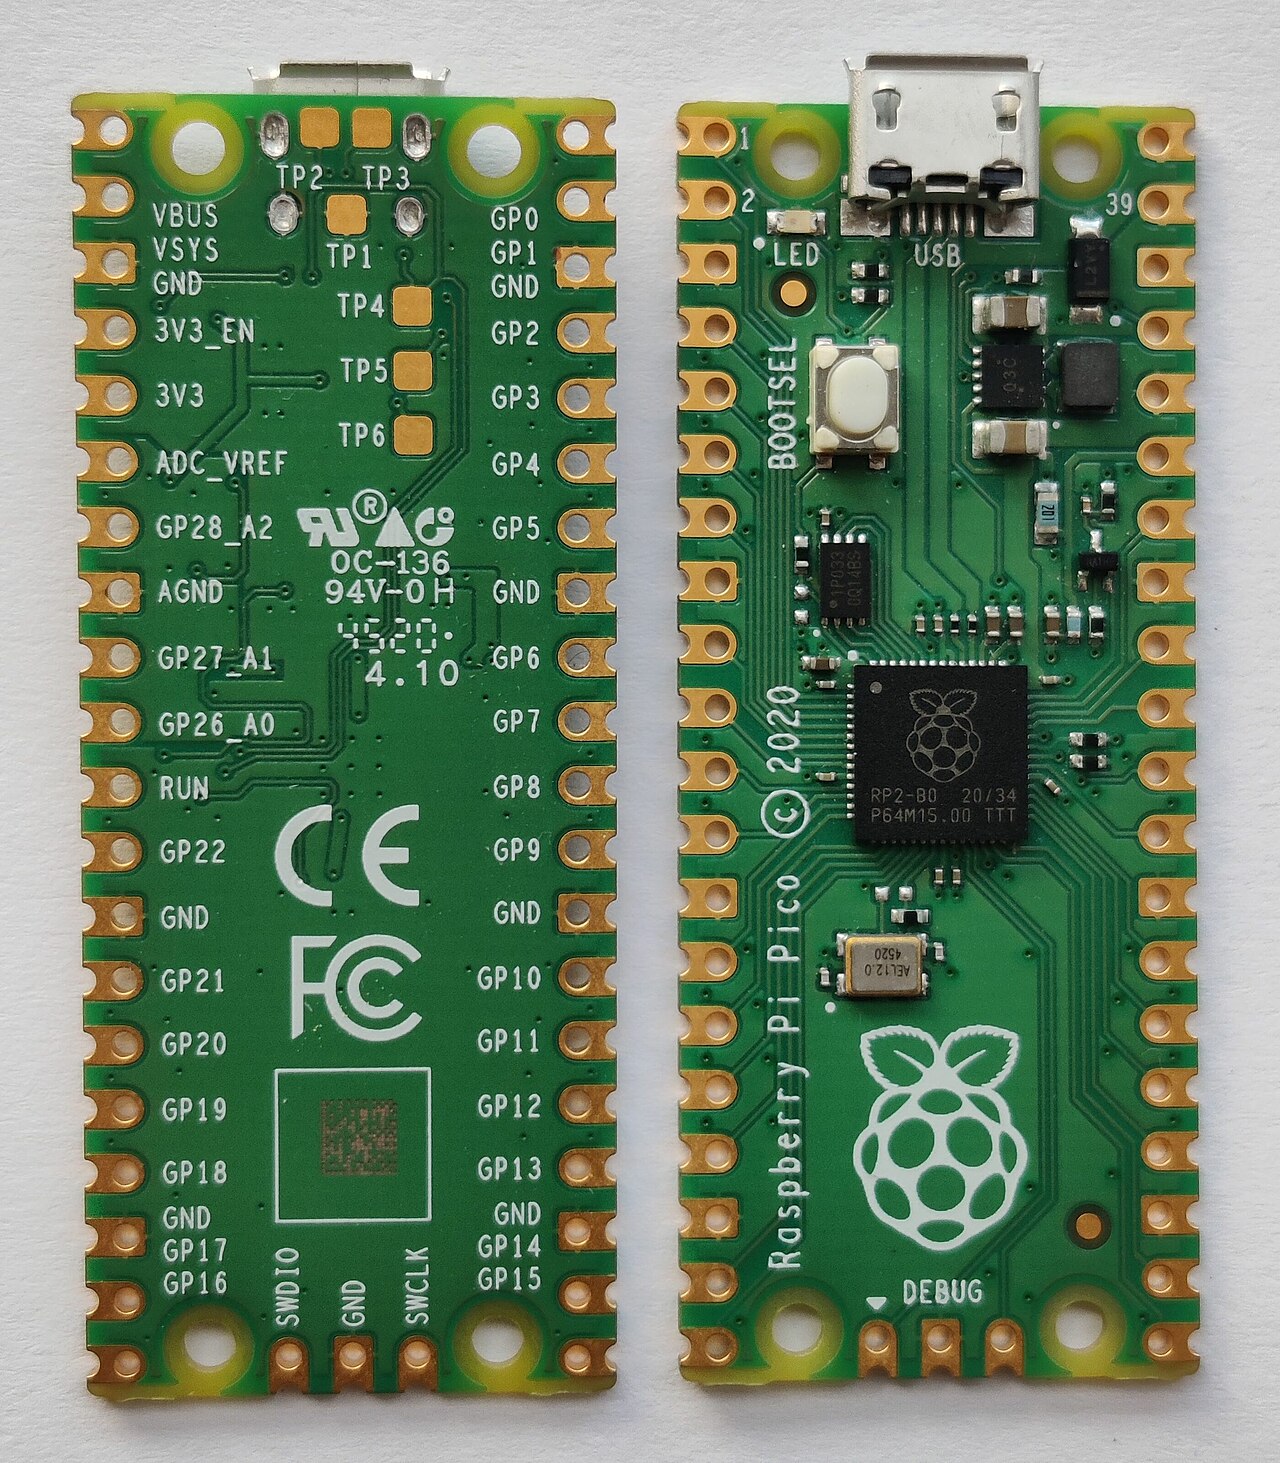
mechanical | single-sided 51 × 21 mm, 1 mm PCB, 40 × 0.1″ through-hole/castellated pins (reflow-solderable as a module), 4 × 2.1 mm mounting holes (Pico datasheet §2). | ✔ |
- Fabricant : Raspberry Pi Ltd (Reino Unido). Primer microcontrolador en placa de "Raspberry Silicon" — el chip propio de la empresa (Wikipedia — RP2040; blog de lanzamiento "Meet Raspberry Silicon: Raspberry Pi Pico now on sale at $4", citado allí).
- Año : lanzado el 21 de enero de 2021, junto con el chip RP2040 (Wikipedia — RP2040; el historial de versiones de la hoja de datos comienza "21 January 2021", Pico datasheet).
- Estado : Activo. Raspberry Pi garantiza la disponibilidad "until at least January 2028" (Pico datasheet, Appendix A).
- Precio : PVP de lanzamiento y actual de US$4.00 ("the Raspberry Pi Pico being introduced at US$4 and the RP2040 itself costing US$1", Wikipedia — RP2040; tabla de PVP US$4.00, Pico datasheet, Appendix A.2). El modelo Pico H con cabeceras soldadas de fábrica aparece listado a US$5.00 en la misma tabla.
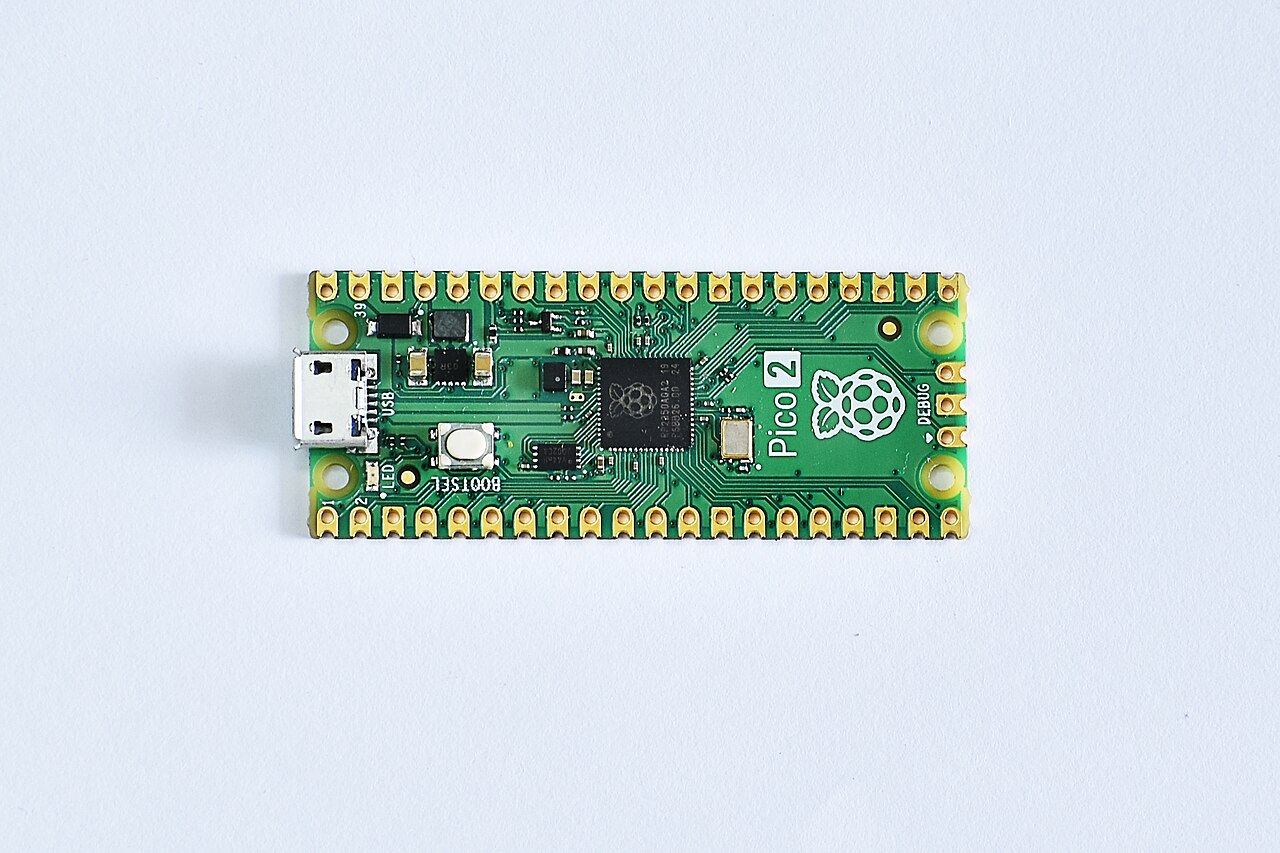
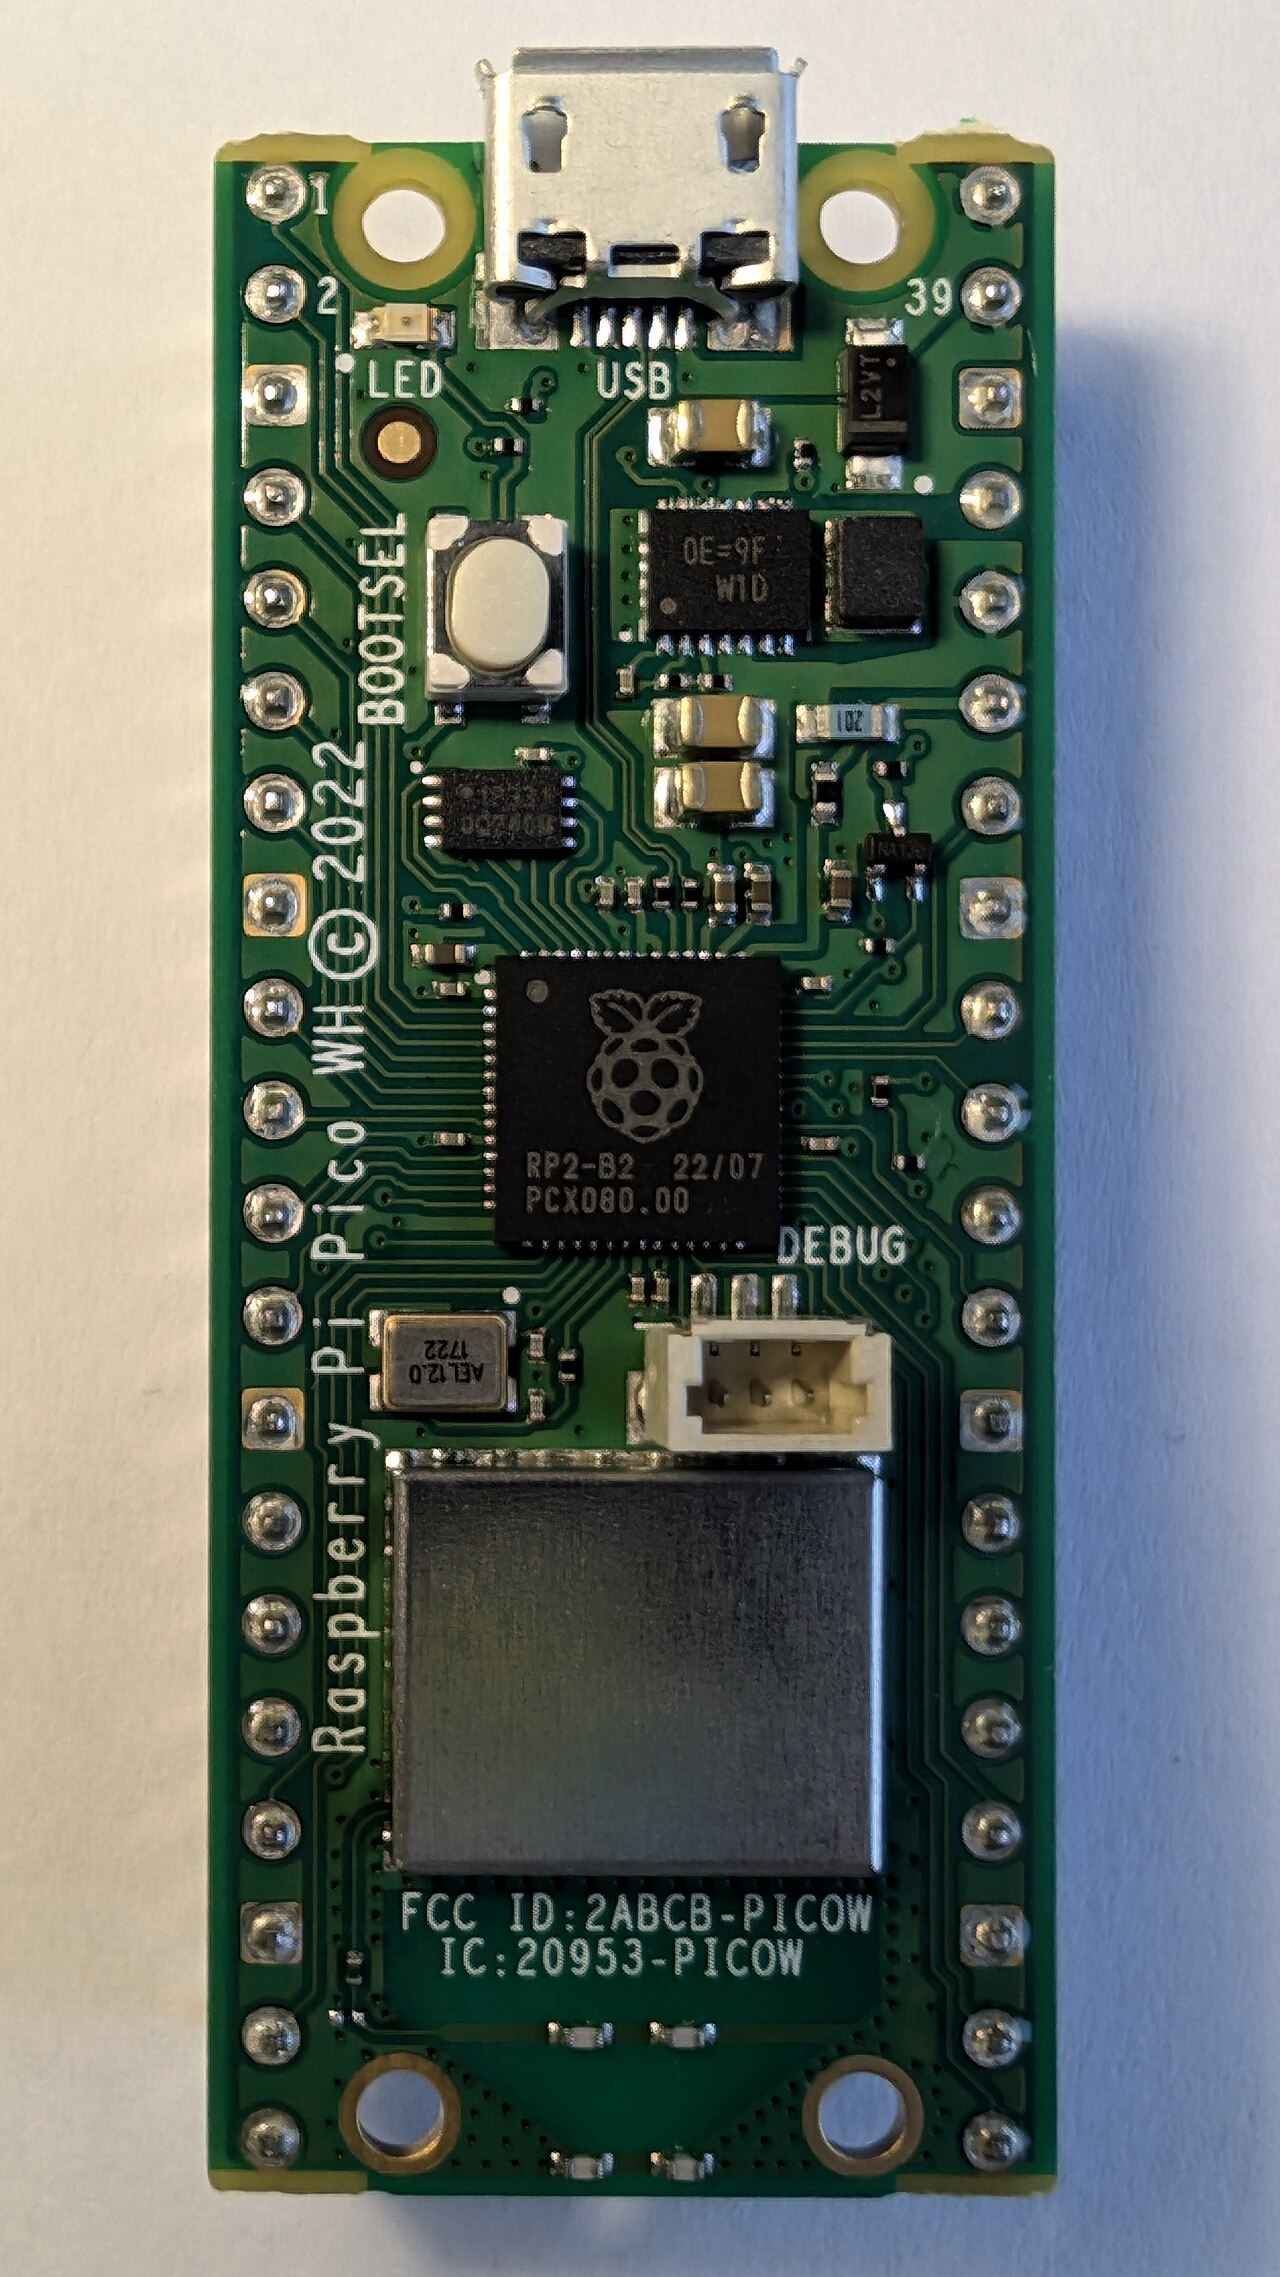
- Variantes : Pico (cabeceras sin soldar) / Pico H (cabeceras pre-soldadas); la familia Pico ampliada añade Pico W (2022, añade Wi-Fi/Bluetooth vía CYW43), Pico 2 y Pico 2 W (2024, chip RP2350) (tabla de placas Wikipedia — RP2040, Wikipedia — Raspberry Pi). El Pico original no tiene radio.
+ Puntos fuertes
- PIO (Programmable I/O): 2 bloques × 4 máquinas de estado programables por el usuario que "build low-level IO interfaces from scratch" y funcionan sin tiempo de CPU — streams NeoPixel, audio I2S, matrices de LEDs, VGA, tarjetas SD (página de placa de CircuitPython, ejemplo PIO de MicroPython quickref, demo VGA "Popcorn" del Pico datasheet).
- Doble núcleo M0+ simétrico con FIFOs de inter-núcleo por hardware y un crossbar AHB totalmente conectado — inusual a este precio (características clave del RP2040 datasheet).
- 264 KB de RAM — enorme para un MCU de $4; más el truco de 16 KB de caché como SRAM (Wikipedia — RP2040, errata E9).
- Diseño sin estado / densidad de flash a tu elección: flash QSPI comercial desde 512 KB hasta 16 MB, XIP con caché de 16 KB (RP2040 datasheet).
- Capacidad de host USB en una placa de $4 (dispositivo + host, PHY USB 1.1) (RP2040 datasheet).
- Cadena de alimentación flexible: buck-boost VSYS 1.8–5.5 V, modo de regulador PFM/PWM seleccionable por GPIO, pata de detección de VBUS, integración sencilla de cargador de batería (Pico datasheet §4.4–4.6).
- Hardware totalmente abierto: esquema, layout de PCB, archivos STEP y Fritzing publicados "with no limitations" (Pico datasheet §1.1).
- Bootloader ROM UF2 — es imposible dejar la placa inservible (brick) por errores de software en la ruta de arranque (Pico datasheet §4.1).
- Funcionamiento certificado a 200 MHz (frente a los 133 MHz nominales) en revisiones posteriores del silicio (Wikipedia — RP2040).
− Puntos débiles
- Erratas de silicio (RP2040 datasheet, Appendix B): E9 — el bootloader ROM UF2 no puede arrancar directamente en la caché XIP usada como SRAM (fallo de bus; solución: volver a desactivar la caché desde SRAM); E14 — imágenes UF2 sparse/desalineadas pueden no grabarse correctamente en la flash; E7/E10 — erratas de generación de reloj; E12/E13 — erratas de DMA; E6/E11 — erratas de GPIO/ADC; E2/E3/E4 — erratas de USB (RP2040 datasheet, Appendix B, p. 627 ff.).
- Precisión del ADC por diseño: sin pata de referencia externa — el ADC usa su alimentación de 3.3 V filtrada por RC, lo que da un offset inherente de ~30 mV (≈150 µA × 200 Ω), acoplamiento del rizado del SMPS y variación entre chips; correcciones documentadas: resta del offset midiendo el canal a masa, forzar el modo PWM del regulador (GPIO23), o una referencia de derivación externa de 3.0 V en ADC_VREF (Pico datasheet §4.3).
- Las patas del ADC GP26–GP29 tienen un diodo inverso hacia IOVDD: por encima de ~3.6 V conduce, y aplicarles tensión con el Pico sin alimentación retroalimenta el rail 3V3. Los GP0–GP25 normales no tienen esta restricción (Pico datasheet §4.2).
- No tolerante a 5 V en ninguna pata — usar convertidores de nivel o componentes de 3.3 V en todos los pines (página de placa de CircuitPython).
- Conflicto entre escritura de flash y XIP: borrar/programar la flash QSPI detiene las peticiones de código desde ella, lo que afecta al código multicore y a las interrupciones; el SDK solo ganó una librería auxiliar dedicada (pico_flash, flash_safe_execute) en el SDK 1.5.1 (2023) (notas de la versión pico-sdk 1.5.1).
- Sin FPU/DSP: toda la aritmética de punto flotante se emula por software — "if you're doing something with heavy floating point math, it will be done in software" (página de placa de CircuitPython).
- Peculiaridad de MicroPython RP2: tras un reset duro, los pines "operate in current sink mode at about 60 µA", lo que puede falsear las lecturas del ADC si los pines no se reconfiguran primero (alta impedancia) (sección ADC de MicroPython RP2 quickref).
- El suelo de sueño de la placa es ~1 mA, no µA: las cifras DORMANT/SLEEP de la hoja de datos (0.8–1.9 mA en VBUS) están dominadas por el SMPS y la circuitería de soporte de a bordo; los diseños a batería que necesiten standby real en µA deben rediseñar la alimentación o usar el chip desnudo (Pico datasheet §3.1.3–3.1.4).
- USB es solo 1.1 (12 Mbit/s full-speed): sin high-speed, y el presupuesto de corriente en modo host desde un puerto de PC es limitado.
- Retour d'expérience expert expert — expert-raspberrypi
- Retour d'experience sur la Pico après plusieurs mois d'utilisation. Les points forts sont reels : le prix de 4 USD est imbattable pour un dual-core M0+ a 133 MHz (certifie 200 MHz sur les rev laterales) avec 264 KB de SRAM. La liberte materielle est totale, tout est open source. Cependant, attentio… — expert-raspberrypi
- Bonjour expert, je debute avec la Pico et je bute sur un souci d'alimentation. J'ai lu que les broches GP26 a GP28 ne sont pas 5V tolerantes, ce qui est logique, mais j'ai aussi vu dans la datasheet une note sur une diode inverse vers l'IOVDD. Est-ce que cela signifie que si j'applique une tension … — maker_tinker
- @maker_tinker Oui, c'est exactement ca. La datasheet est claire : appliquer une tension sur GP26-GP29 quand la Pico est hors tension peut back-powerrer le rail 3V3, ce qui est dangereux pour le MCU. Pour ton capteur 5V, utilise un diviseur de tension propre passe par des resis, mais assure-toi que … — pio_wizard
Opiniones y proyectos de la comunidad
- Je n'arrive pas à faire fonctionner la mémoire persistante sur mon raspberry pico forum.arduino.cc
- Raspberry Pi Pico not detected as USB drive in BOOTSEL mode forum.digikey.com
- Embedded Swift on the Raspberry Pi Pico forums.swift.org
- datasheets.raspberrypi.com/pico/pico-datasheet.pdf
- datasheets.raspberrypi.com/rp2040/rp2040-datasheet.pdf
- rptl.io/pico-get-started
- rptl.io/pico-c-sdk
- rptl.io/pico-doxygen
- raspberrypi.com/documentation/microcontrollers/pico-series.html
- MicroPython RP2 quickref
- raspberrypi/pico-sdk
- pico-examples
- pico-extras
- micropython.org/download
- circuitpython.org/board/raspberry_pi_pico
- Adafruit getting-started guide
- earlephilhower/arduino-pico guide
- github.com/rp-rs
- Wikipedia — RP2040
- Wikipedia — Raspberry Pi (Pico history)
- Erratas de silicio (RP2040 datasheet, Appendix B): E9 — el bootloader ROM UF2 no puede arrancar directamente en la caché XIP usada como SRAM (fallo de bus; solución: volver a desactivar la caché desde SRAM); E14 — imágenes UF2 sparse/desalineadas pueden no grabarse correctamente en la flash; E7/E10 — erratas de generación de reloj; E12/E13 — erratas de DMA; E6/E11 — erratas de GPIO/ADC; E2/E3/E4 — erratas de USB (RP2040 datasheet, Appendix B, p. 627 ff.).
- Precisión del ADC por diseño: sin pata de referencia externa — el ADC usa su alimentación de 3.3 V filtrada por RC, lo que da un offset inherente de ~30 mV (≈150 µA × 200 Ω), acoplamiento del rizado del SMPS y variación entre chips; correcciones documentadas: resta del offset midiendo el canal a masa, forzar el modo PWM del regulador (GPIO23), o una referencia de derivación externa de 3.0 V en ADC_VREF (Pico datasheet §4.3).
- Las patas del ADC GP26–GP29 tienen un diodo inverso hacia IOVDD: por encima de ~3.6 V conduce, y aplicarles tensión con el Pico sin alimentación retroalimenta el rail 3V3. Los GP0–GP25 normales no tienen esta restricción (Pico datasheet §4.2).
- No tolerante a 5 V en ninguna pata — usar convertidores de nivel o componentes de 3.3 V en todos los pines (página de placa de CircuitPython).
- Conflicto entre escritura de flash y XIP: borrar/programar la flash QSPI detiene las peticiones de código desde ella, lo que afecta al código multicore y a las interrupciones; el SDK solo ganó una librería auxiliar dedicada (pico_flash, flash_safe_execute) en el SDK 1.5.1 (2023) (notas de la versión pico-sdk 1.5.1).
- Sin FPU/DSP: toda la aritmética de punto flotante se emula por software — "if you're doing something with heavy floating point math, it will be done in software" (página de placa de CircuitPython).
- Peculiaridad de MicroPython RP2: tras un reset duro, los pines "operate in current sink mode at about 60 µA", lo que puede falsear las lecturas del ADC si los pines no se reconfiguran primero (alta impedancia) (sección ADC de MicroPython RP2 quickref).
- El suelo de sueño de la placa es ~1 mA, no µA: las cifras DORMANT/SLEEP de la hoja de datos (0.8–1.9 mA en VBUS) están dominadas por el SMPS y la circuitería de soporte de a bordo; los diseños a batería que necesiten standby real en µA deben rediseñar la alimentación o usar el chip desnudo (Pico datasheet §3.1.3–3.1.4).
- USB es solo 1.1 (12 Mbit/s full-speed): sin high-speed, y el presupuesto de corriente en modo host desde un puerto de PC es limitado.
- Faire clignoter la LED embarquée (GP25) debutant Schéma : IMG-pico-debutant-1-pico-blink-led.svg — Raspberry Pi Pico vue de dessus avec la LED embarquée GP25 mise en évidence et le câble micro-USB branché
- Lire un bouton poussoir et gérer le rebond debutant Schéma : IMG-pico-debutant-2-pico-bouton-gpio.svg — Pico avec un bouton poussoir câblé entre GP2 et GND, résistance de pull-up interne représentée sur la puce
- Lire un potentiomètre avec l'ADC 12 bits debutant Schéma : IMG-pico-debutant-3-pico-adc-potentiometre.svg — potentiomètre relié à 3V3, GND et GP26 (ADC0) de la Pico, tension USB et console série affichant les valeurs
- Piloter un micro-servo avec le PWM intermediaire Schéma : IMG-pico-intermediaire-1-pico-pwm-servo.svg — micro-servo SG90 alimenté par une source externe 5 V, signal sur GP1 de la Pico, masses reliées, angles 0/90/180 degrés annotés
- Première machine à états PIO : un blink sans CPU intermediaire Schéma : IMG-pico-intermediaire-2-pico-pio-machine-etats.svg — bloc PIO du RP2040 avec une machine à états (SM0) et sa boucle d'états set/delay/jmp, sortie reliée à GP25, cœur CPU endormi à côté
- Installer MicroPython et écrire main.py intermediaire Schéma : IMG-pico-intermediaire-3-pico-micropython.svg — Pico en mode BOOTSEL apparaissant comme lecteur RPI-RP2, fichier firmware uf2 déposé dessus, puis fenêtre REPL série
- Exploiter les deux cœurs M0+ avec les FIFO inter-cœurs avance Schéma : IMG-pico-avance-1-pico-double-coeur.svg — RP2040 avec les deux cœurs Cortex-M0+ côte à côte reliés par une file FIFO matérielle et une ligne d'interruption inter-cœur, mémoires partagées en dessous
- Boot UF2, BOOTSEL et récupération d'une carte « briquée » avance Schéma : IMG-pico-avance-2-pico-boot-uf2-recovery.svg — cycle de boot du RP2040 : broche BOOTSEL, bootrom en ROM, choix flash QSPI externe ou USB, lecteur RPI-RP2 et fichier uf2 déposé
- Sommeil profond, dormclock et PIO autonome sur batterie avance Schéma : IMG-pico-avance-3-pico-sommeil-pio.svg — Pico sur cellule Li-Ion reliée à VSYS, cœur CPU endormi (WFI), réveil par GPIO et alarme du timer, machine PIO toujours active, courants dormant et sleep annotés
Biblioteca de código — ejemplos escritos para esta placa
clignotante.pyPythonbouton-interruption.pyPythonpwm-servo.pyPythonlecture-adc.pyPythonneopixel.pyPythonoled-i2c.pyPythoncapteur-dht.pyPythonjournalisation.pyPythonuart-commandes.pyPythontaches-cooperatives.pyPython
Ejemplos y repositorios encontrados en línea
- raspberrypi/pico-examples github.com
- raspberrypi/pico-sdk github.com
- raspberrypi/pico-micropython-examples github.com
- pimoroni/pimoroni-pico github.com
- raspberrypi/pico-playground github.com