Raspberry Pi Pico W
⚡ Lo esencial en 60 segundos
- mcu — Raspberry RP2040, 7×7 mm QFN-56, TSMC 40 nm. (Wikipedia — RP2040)
- cpu — Dual-core ARM Cortex-M0+ (ARMv6-M), up to 133 MHz official ("Dual-core cortex M0+ at up to 133 MHz", datasheet). RP2040 was later certified to 200 MHz (overclock territory; not the datasheet rating). (Wikipedia — RP2040)
- gpu — none (microcontroller; video output only via PIO bit-banging, e.g. VGA with pico-extras scanvideo).
- ram — 264 KB on-chip SRAM in 6 independent banks. No internal flash/EEPROM.
- storage — external 2 MB QSPI flash (Winbond W25Q16JV) with XIP; RP2040 QSPI controller supports up to 16 MB in principle. ~1 MB usable for files under MicroPython/CircuitPython. (datasheet, CircuitPython board page)
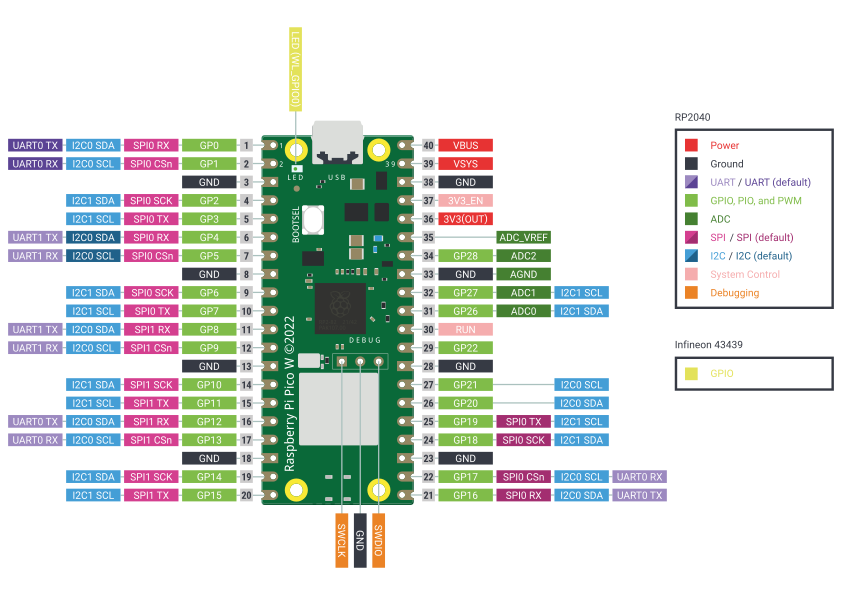
- connectivity_wireless — Infineon CYW43439 combo chip, connected to RP2040 over a PIO-driven SPI bus running at ~33 MHz: - Wi-Fi 4 (802.11n), single-band 2.4 GHz, WPA3, SoftAP up to 4 clients. - Bluetooth 5.2: LE Central + Peripheral roles, and Bluetooth Classic. - On-board PCB antenna licensed from Abracon (ProAnt "Niche"); 14×9 mm antenna keep-out at the board edge. - Three CYW43439 GPIOs are used by board functions: WL_GPIO0 = user LED, WL_GPIO1 = SMPS power-save pin, WL_GPIO2 = VBUS sense. - Four RP2040 GPIOs are consumed internally and not available as free GPIO: GP23 (wireless power-on), GP24 (wireless SPI data/IRQ shared), GP25 (wireless SPI CS), GP29 (wireless SPI CLK, shared with ADC3 VSYS/3 monitor). (datasheet §3.8, CircuitPython board page)
- En esta placa : 9 tutoriales · 10 código
La Raspberry Pi Pico W representa un hito significativo en el mundo del desarrollo electrónico de bajo costo, consolidándose como una placa de microcontrolador de segunda generación que combina la potencia bruta de procesamiento con capacidades de conectividad inalámbrica avanzadas a un precio accesible. Lanzada oficialmente en 2022 por Raspberry Pi Ltd, esta placa mantiene el factor de forma compacto y la arquitectura fundamental de su predecesora, la Pico original, pero introduce una mejora crucial: la integración de un módulo inalámbrico. Con un precio de lanzamiento recomendado de 6 dólares estadounidenses, la Pico W democratiza el acceso a proyectos de Internet de las Cosas (IoT), permitiendo a estudiantes, hobbistas y profesionales crear dispositivos conectados sin las barreras económicas habituales. Es importante destacar que existe una variante denominada Pico WH, que incluye conectores de pines ya soldados, ideal para quienes prefieren evitar el proceso de soldadura manual, aunque ambas versiones comparten la misma electrónica central. La disponibilidad de este producto está garantizada por el fabricante hasta al menos enero de 2028, lo que asegura una vida útil larga para los proyectos diseñados con ella.
El corazón de la placa es el microcontrolador RP2040, un chip diseñado internamente por Raspberry Pi que se fabrica utilizando un proceso de litografía de 40 nanómetros. Este componente no es un procesador de aplicación convencional, sino un microcontrolador de doble núcleo basado en la arquitectura ARM Cortex-M0+. Para entender su capacidad, es útil comparar esta frecuencia de reloj de hasta 133 MHz con la de otros microcontroladores populares; aunque no compite en velocidad bruta con los procesadores de un Raspberry Pi completo, ofrece un equilibrio excelente entre rendimiento y consumo energético. La arquitectura de doble núcleo permite ejecutar dos flujos de instrucciones simultáneamente, lo que es extremadamente útil para tareas que requieren respuestas rápidas a eventos externos mientras se procesan datos en segundo plano. La placa cuenta con 264 KB de memoria RAM interna, distribuida en seis bancos independientes, lo que facilita la gestión eficiente de la memoria para sistemas en tiempo real. A diferencia de las placas basadas en Linux, la Pico W no requiere un sistema operativo complejo; funciona mediante código de bajo nivel o entornos de ejecución ligeros, lo que reduce drásticamente el tiempo de arranque y la complejidad del despliegue.
La principal novedad de la Pico W es su capacidad de comunicación inalámbrica, gestionada por el chip combinado Infineon CYW43439. Este módulo soporta Wi-Fi 4 (estándar 802.11n) en la banda de 2.4 GHz y Bluetooth 5.2, incluyendo tanto Bluetooth Low Energy (BLE) como Bluetooth Classic. La inclusión de Bluetooth Classic es un diferenciador clave en esta categoría de precio, ya que la mayoría de las placas de bajo costo solo soportan BLE. La seguridad está cubierta mediante el soporte del protocolo WPA3, el estándar más reciente y seguro para redes inalámbricas. Además, la placa puede actuar como punto de acceso (SoftAP) para conectar hasta cuatro clientes, permitiendo configuraciones de red locales sin necesidad de un router externo. La antena es de tipo PCB integrada en la propia placa, lo que elimina la necesidad de antenas externas, pero requiere una zona de exclusión de metal de 14x9 mm alrededor del borde para garantizar un rendimiento óptimo. Es vital recordar que colocar la placa dentro de una carcasa metálica actuará como una jaula de Faraday, bloqueando la señal y degradando la conectividad.
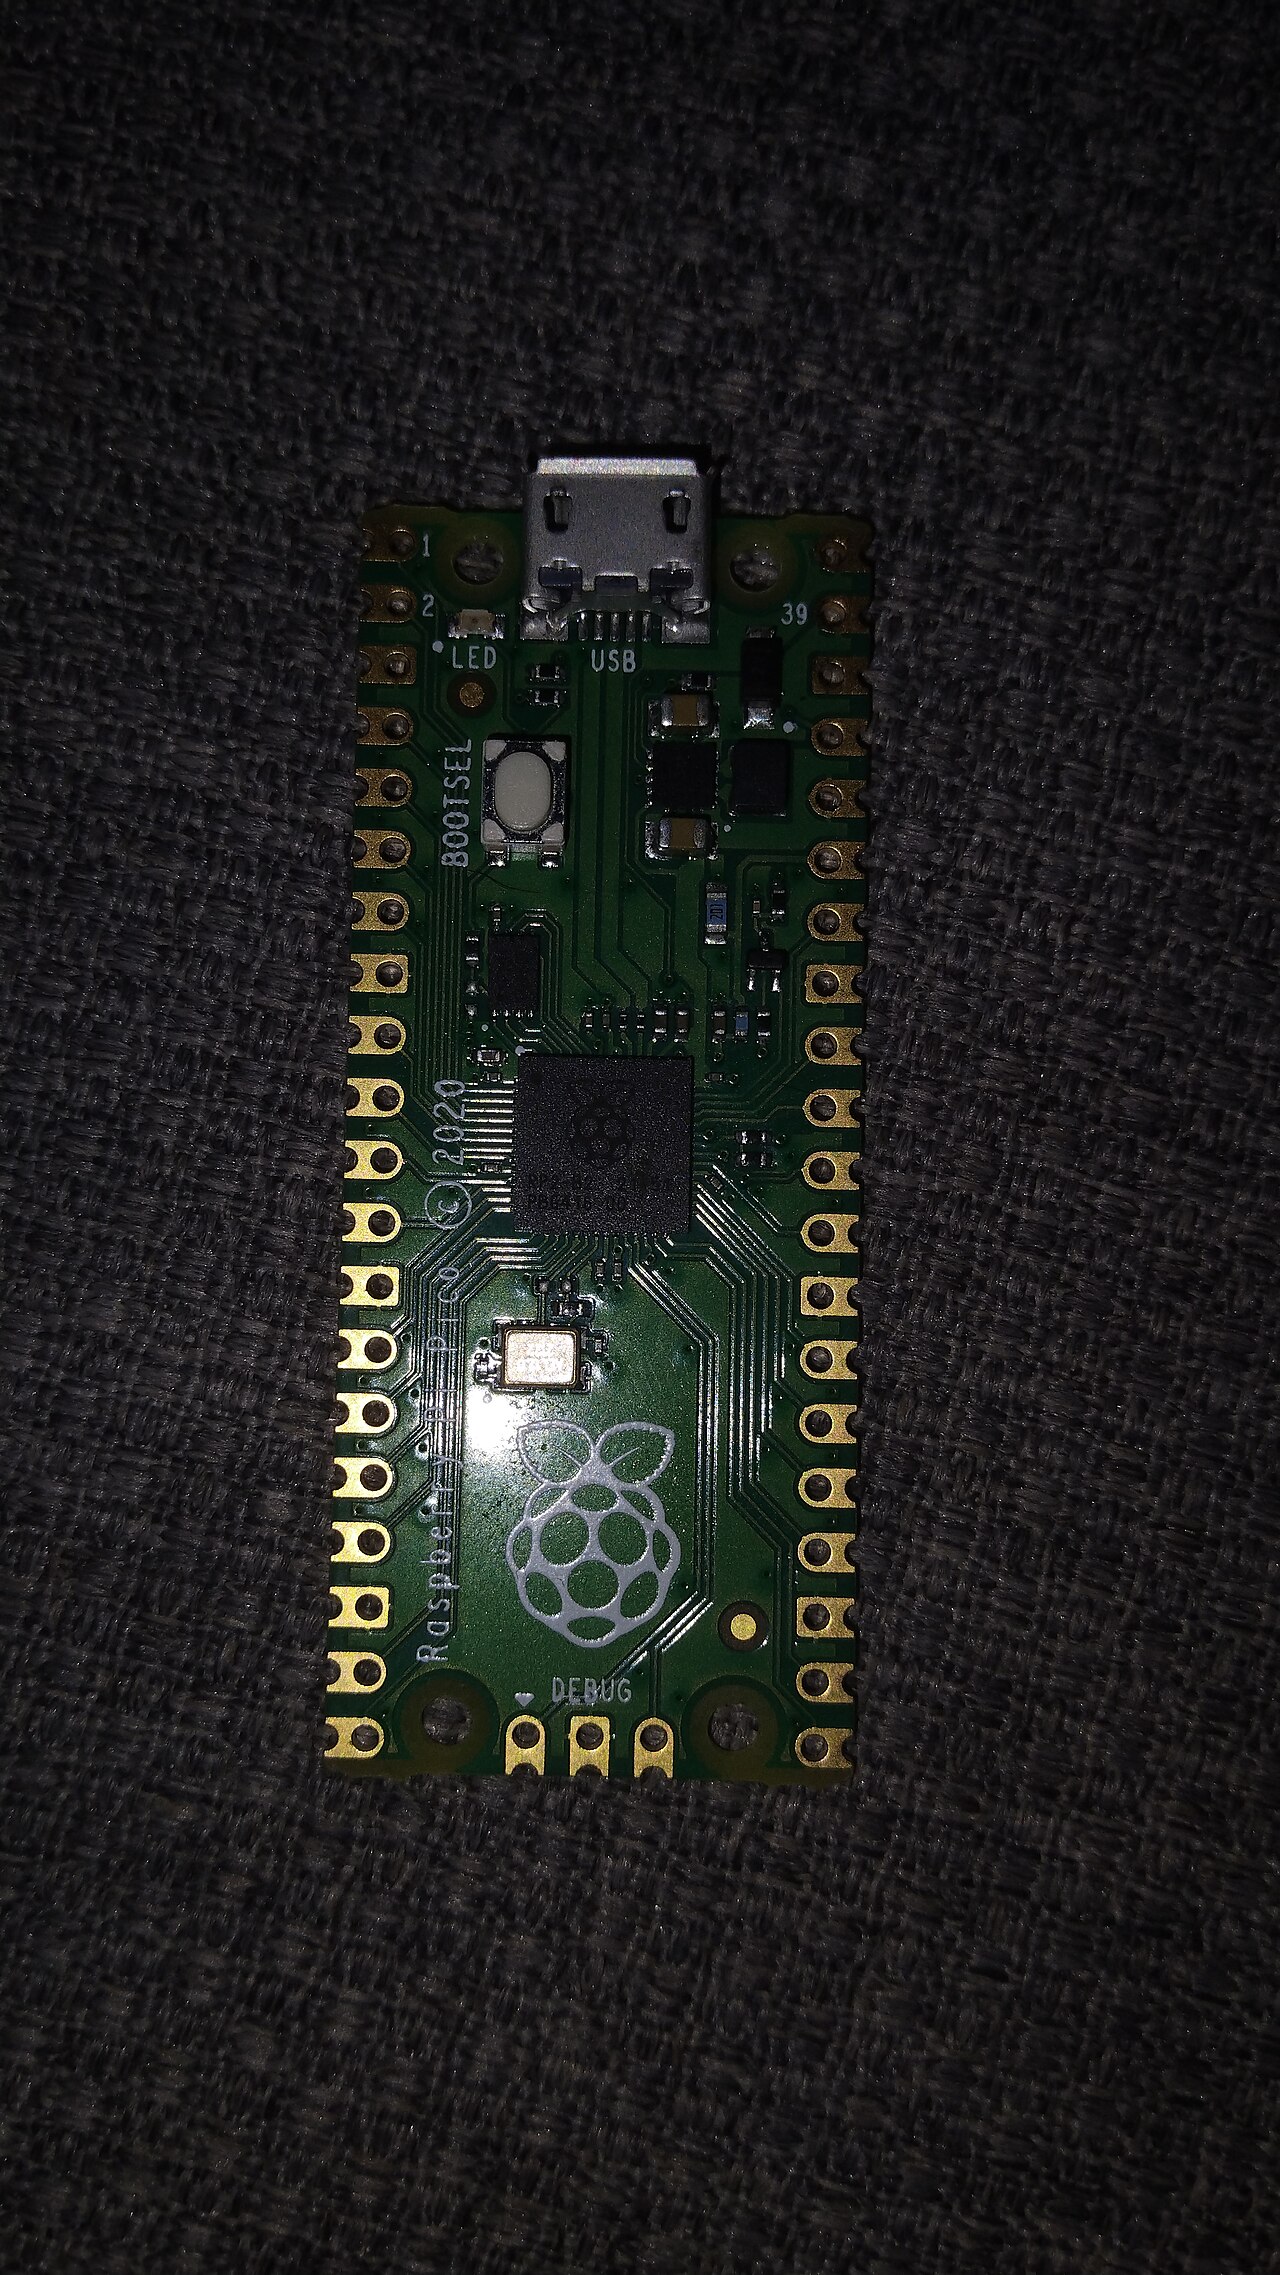
La conectividad física se realiza a través de 40 pines de entrada/salida de propósito general (GPIO). Sin embargo, a diferencia de la Pico original, cuatro de estos pines (GP23, GP24, GP25 y GP29) están reservados internamente para la comunicación con el chip inalámbrico y no están disponibles para uso libre del usuario. Esto es un punto crítico de diseño: los desarrolladores que migren código desde una Pico estándar deben modificar sus esquemas de pines, ya que, por ejemplo, el LED integrado en la Pico W no está conectado a un pin GPIO estándar, sino a un pin controlado por el chip Wi-Fi (WL_GPIO0). Por lo tanto, encender el LED requiere utilizar las librerías específicas del controlador inalámbrico, y los ejemplos de código básicos de parpadeo de la Pico original no funcionarán directamente sin adaptación. La placa expone 26 pines utilizables para el usuario, operando a un voltaje fijo de 3.3 V, lo que significa que no son tolerantes a 5 V y requieren cuidado al conectar sensores de voltajes superiores.
En cuanto a los periféricos, el RP2040 ofrece una riqueza de interfaces que incluyen dos puertos UART, SPI e I2C, así como 16 canales de modulación por ancho de pulso (PWM) para control de motores o servos. Una característica distintiva del RP2040 son las máquinas de estado programables de entrada/salida (PIO), que permiten emular protocolos de comunicación personalizados sin utilizar la CPU principal, liberando recursos para el procesamiento lógico. La placa incluye un convertidor analógico-digital (ADC) de 12 bits con una velocidad de muestreo de 500 ksps, aunque es importante notar que la precisión del ADC puede verse afectada por una pequeña caída de voltaje interna, un detalle técnico que los diseñadores de instrumentos de medición sensibles deben considerar. No dispone de salida analógica real (DAC), por lo que para generar señales analógicas se debe recurrir a técnicas de filtrado de la señal PWM.
La alimentación de la placa es flexible, aceptando voltajes entre 1.8 y 5.5 V a través del pin VSYS, lo que permite su uso con baterías de litio de una celda. Un regulador de conmutación integrado (SMPS) gestiona la eficiencia energética, aunque el consumo de corriente varía significativamente según el uso de la radio Wi-Fi o Bluetooth. Los diseñadores deben ser conscientes de que el consumo en modo de reposo profundo no está especificado con una única cifra en la hoja de datos, ya que depende en gran medida de cómo se gestione el encendido y apagado del chip inalámbrico. El entorno de desarrollo es extremadamente versátil, soportando oficialmente C/C++ con el SDK de Pico, MicroPython, CircuitPython y, mediante núcleos comunitarios, Arduino y Rust. Esta flexibilidad permite elegir la herramienta que mejor se adapte al nivel de experiencia del desarrollador, desde principiantes que prefieren la simplicidad de Python hasta expertos que requieren el control total del hardware mediante C. En resumen, la Raspberry Pi Pico W es una plataforma robusta, económica y completa que elimina la barrera entre el mundo físico y el digital, ofreciendo una solución ideal para prototipos y productos finales que requieren conectividad inalámbrica confiable.
Esquema de pines (pinout)
| Attr | Especificaciones | verificado |
|---|---|---|
mcu | Raspberry RP2040, 7×7 mm QFN-56, TSMC 40 nm. (Wikipedia — RP2040) | ✔ |
cpu | Dual-core ARM Cortex-M0+ (ARMv6-M), up to 133 MHz official ("Dual-core cortex M0+ at up to 133 MHz", datasheet). RP2040 was later certified to 200 MHz (overclock territory; not the datasheet rating). (Wikipedia — RP2040) | ✔ |
gpu | none (microcontroller; video output only via PIO bit-banging, e.g. VGA with pico-extras scanvideo). | ? sin verificar |
ram | 264 KB on-chip SRAM in 6 independent banks. No internal flash/EEPROM. | ? sin verificar |
storage | external 2 MB QSPI flash (Winbond W25Q16JV) with XIP; RP2040 QSPI controller supports up to 16 MB in principle. ~1 MB usable for files under MicroPython/CircuitPython. (datasheet, CircuitPython board page) | ✔ |
connectivity_wireless | Infineon CYW43439 combo chip, connected to RP2040 over a PIO-driven SPI bus running at ~33 MHz: - Wi-Fi 4 (802.11n), single-band 2.4 GHz, WPA3, SoftAP up to 4 clients. - Bluetooth 5.2: LE Central + Peripheral roles, and Bluetooth Classic. - On-board PCB antenna licensed from Abracon (ProAnt "Niche"); 14×9 mm antenna keep-out at the board edge. - Three CYW43439 GPIOs are used by board functions: WL_GPIO0 = user LED, WL_GPIO1 = SMPS power-save pin, WL_GPIO2 = VBUS sense. - Four RP2040 GPIOs are consumed internally and not available as free GPIO: GP23 (wireless power-on), GP24 (wireless SPI data/IRQ shared), GP25 (wireless SPI CS), GP29 (wireless SPI CLK, shared with ADC3 VSYS/3 monitor). (datasheet §3.8, CircuitPython board page) | ✔ |
no_wired_ethernet | USB 1.1 device/host (micro-B). | ? sin verificar |
gpio | 40-pin 0.1″ dual header + castellations, 51×21×1 mm PCB. Exposed user GPIO: GP0–GP22, GP26–GP28 (26 pads); Adafruit counts "25 GPIO pins, 3 of those can be analog inputs" for the Pico W. I/O voltage fixed at 3.3 V, not 5 V-tolerant. (datasheet, CircuitPython board page) | ✔ |
peripherals_rp2040 | 2× UART, 2× SPI, 2× I²C, 16 PWM channels (8 slices × 2), 4× 12-bit 500 ksps SAR ADC + internal temperature sensor (only GP26–GP28 broken out; ADC3/GP29 = VSYS/3), 8 PIO state machines (2 blocks × 4 SM), 12-channel DMA, USB 1.1 (device & host). No DAC (no true analog output). (datasheet, Wikipedia — RP2040) | ✔ |
power | VBUS 5 V ±10% (micro-USB) → Schottky diode → VSYS 1.8–5.5 V → on-board RT6154 buck-boost SMPS → 3V3 rail (PFM power-save mode by default, PWM mode via WL_GPIO1). Power VSYS from a battery directly (e.g. 1 Li-ion cell). 3V3 pin can power external circuitry, keep load under ~300 mA. 3V3_EN (pin 37) shorted low disables the SMPS. USB host mode requires 5 V applied to the VBUS pin. | ? sin verificar |
typical_current_draw | datasheet states current "will depend on use-case"; baseline RP2040 consumption figures are published in the RP2040 datasheet, and the CYW43439 radio dominates draw when transmitting. | ? sin verificar |
temperature | Operating −20 °C to +70 °C (max includes self-heating); recommended maximum ambient 70 °C. (datasheet §2.3) | ✔ |
- Fabricante: Raspberry Pi Ltd (Reino Unido). Placa de microcontrolador propia, segunda revisión de la línea original Raspberry Pi Pico. (Wikipedia — RP2040, consultado el 2026-10-13)
- Año: Lanzada en 2022. La primera versión de documentación de la hoja de datos oficial de Pico W está fechada el 30 de junio de 2022 (Raspberry Pi Pico W Datasheet, Release History, primera versión 30 de junio de 2022; última revisión 7, fechada el 03 de julio de 2026). (datasheet PDF, consultado el 2026-10-13)
- Precio de lanzamiento: US$6.00 (Pico W), US$7.00 (Pico WH, con cabeceras soldadas de fábrica) — tabla de PVP en la hoja de datos oficial, códigos de pedido SCO918 (Pico W, EAN 5056561803173) y SCO919 (Pico WH, EAN 5056561800196). Wikipedia corrobora: "The Pico W (2022) adds Wi-Fi and Bluetooth and was launched at US$6". (datasheet, Wikipedia, consultado el 2026-10-13)
- Estado: Activo. La hoja de datos indica que Raspberry Pi "guarantee availability of the Raspberry Pi Pico W product until at least January 2028". (datasheet, Appendix A)
- Variantes: - Pico W (SCO918) — cabeceras sin soldar. - Pico WH (SCO919) — misma placa con cabeceras soldadas ("H"). - Predecesora compatible en pines: Pico (sin inalámbrico); sucesora: Pico 2 W (2024, RP2350, US$7). (Wikipedia)
+ Puntos fuertes
- Inalámbrico a precio de $6 — Wi-Fi 4 + Bluetooth 5.2 con Bluetooth Classic (raro en esta categoría; la mayoría de placas de $5–7 son solo LE). WPA3 y SoftAP de 4 clientes son compatibles con el CYW43439. (datasheet §3.8)
- LED de usuario detrás del chip Wi-Fi: el LED verde cuelga de WL_GPIO0 del CYW43439, no de un pin del RP2040 — para hacerlo parpadear se necesita el driver inalámbrico (ejemplo oficial picow_blink; blink_simple deliberadamente no funciona en Pico W). (datasheet, README de pico-examples)
- GPIOs del chip inalámbrico reutilizados para inteligencia de alimentación/USB: la detección de presencia de VBUS (WL_GPIO2) y el control de ahorro de energía del SMPS (WL_GPIO1) se leen/gestionan a través del CYW43439 mediante helpers del SDK. (datasheet §3.4, §3.8)
- PIO del RP2040 (2 bloques / 8 máquinas de estados): protocolos bit-bang (NeoPixel, I²S, VGA, SDIO…) sin carga de CPU; el propio bus SPI del CYW43 es un periférico PIO. (Wikipedia — RP2040, pico-sdk cyw43_bus_pio_spi.c)
- Doble núcleo + 264 KB de RAM + 133 MHz — margen frente a rivales de un solo núcleo; ejecuta MicroPython, CircuitPython, FreeRTOS, lwIP y BTstack concurrentemente.
- Apta para módulo SMT: pads castellados + footprint de reflujo documentado; utilizable como módulo de montaje en superficie (puntos de prueba TP1–TP6). (datasheet §2.2)
- Sin motor de seguridad por hardware en el RP2040 (sin TrustZone/secure boot — eso llega con RP2350/Pico 2). (Wikipedia — nota de RP2350 vía Pico 2)
− Puntos débiles
- El LED de placa no está en un GPIO normal. Está cableado al CYW43439 (WL_GPIO0); blink_simple falla en Pico W y hay que usar la vía del chip Wi-Fi (picow_blink en el SDK de C; LED mapeado al GPIO-23 en MicroPython). (README de pico-examples, datasheet)
- GP23/GP24/GP25 no son GPIOs libres (encendido del inalámbrico, datos/IRQ SPI, CS SPI). El código que asume el pinout del Pico a secas (p. ej. usar GP25 como LED) se rompe. (datasheet §2.1)
- La lectura ADC de VSYS se corrompe mientras el SPI del Wi-Fi está activo — el CLK del SPI comparte el pin ADC del monitor VSYS (GP29/ADC3): "only when there isn't an SPI transaction in progress can VSYS be read via the ADC". Igualmente, la línea DIN/DOUT/IRQ compartida implica que las comprobaciones de IRQ solo son válidas entre transacciones SPI. (datasheet §3.8, página de placa CircuitPython)
- Trampa de precisión del ADC: ADC_VREF está filtrado desde 3V3 mediante una resistencia de 200 Ω; la corriente de entrada del ADC (~150 µA, variable por chip y con el muestreo) genera un offset inherente de ~30 mV. La hoja de datos da soluciones alternativas: modificar la resistencia / referencia externa. (datasheet §3.3)
- Fuga por realimentación en GP26–GP29: estos pines tienen un diodo interno inverso hacia el rail de E/S de 3.3 V — aplicarles tensión con la Pico W sin alimentar inyecta corriente en IOVDD. (datasheet §3.2)
- Sensibilidad de la antena: zona de exclusión de 14×9 mm; el metal cerca o debajo de la antena degrada la ganancia y el ancho de banda; no debe envolverse en metal (jaula de Faraday). (datasheet §2.2.1, §3.8)
- El soporte software de BLE es desigual: CircuitPython = sin BLE (solo hardware); MicroPython expone BLE mediante el módulo bluetooth (se recomienda aioble); BT Classic/LE completo requiere el SDK de C con BTstack. (página de placa CircuitPython, docs de bluetooth de MicroPython, bluetooth de pico-examples)
- Aplican las erratas de silicio del RP2040 (el historial de la hoja de datos de Pico W las sigue explícitamente, p. ej. "Added errata E15 in RP2040 Datasheet"); el apéndice completo de problemas conocidos está en la hoja de datos del RP2040. (datasheet Appendix D, datasheet RP2040)
- El diseño de bajo consumo debe gestionar la radio: el encendido del inalámbrico lo pilota GP23 y el ahorro de energía del SMPS lo pilota WL_GPIO1; la hoja de datos de la Pico W no publica ninguna cifra de corriente de reposo a nivel de placa, y los diseños a batería deben considerar por separado el comportamiento de alimentación del CYW43439.
- Alimentación en modo host USB: los ejemplos de host necesitan 5 V en el pin VBUS, no solo en VSYS. (datasheet §3.5)
- Retour d'expérience expert expert — expert-raspberrypi
- Je tourne sur la Pico W depuis sa sortie en 2022. Le rapport prix/fonctionnalités est imbattable avec le Wi-Fi 4 et le Bluetooth 5.2 classique à 6 dollars. Par contre, attention aux pièges matériels : les GPIO 23 à 25 sont réservés au module radio, donc le code prévu pour une Pico standard ne march… — expert-raspberrypi
- Merci pour le rappel sur les GPIO réservés. J'ai justement perdu une heure ce matin car un script MicroPython hérité d'une Pico standard ne répondait pas à cause de la LED câblée sur WL_GPIO0. Concernant l'ADC, j'ai remarqué aussi un offset d'environ 30 mV sur mes mesures de capteurs. La doc mentio… — maker-bidouille
- La précision de l'ADC est effectivement limitée par l'impédance de la source, comme indiqué dans la fiche technique. Pour le Bluetooth, sachez que le support est inégal selon l'environnement : CircuitPython offre peu de support BLE natif comparé au C SDK avec BTstack. Si vous faites du BLE Central,… — electron-libre
Opiniones y proyectos de la comunidad
- Correct way to implement interrupts inside a class (Pi Pico W) forum.arduino.cc
- No reset on the pi pico w? - SOLVED forum.arduino.cc
- MicroPython websockets library for Raspberry Pi Pico W? stackoverflow.com
- How can one make MicroPython HTTPS REST API requests on Pico W? raspberrypi.stackexchange.com
- pico-w-datasheet.pdf datasheet
- rp2040-datasheet.pdf datasheet
- Official datasheet (incl. schematic appendix, ordering, powerchain)
- RP2040 datasheet (chip reference + errata appendix)
- Pico-series product documentation (Pico W spec page)
- pico-examples README
- Getting started with Pico-series (official book)
- Getting started with Pico-series (official book)
- Pico SDK (CYW43 driver, cyw43_arch)
- Pico SDK (CYW43 driver, cyw43_arch)
- Pico examples (Wi-Fi/BT)
- MicroPython RP2 docs
- CircuitPython Pico W page
- Arduino core (Philhower)
- Embassy Rust examples
- Embassy Rust examples
- RP2040
- Raspberry Pi Pico section
- Community
- Community
- El LED de placa no está en un GPIO normal. Está cableado al CYW43439 (WL_GPIO0); blink_simple falla en Pico W y hay que usar la vía del chip Wi-Fi (picow_blink en el SDK de C; LED mapeado al GPIO-23 en MicroPython). (README de pico-examples, datasheet)
- GP23/GP24/GP25 no son GPIOs libres (encendido del inalámbrico, datos/IRQ SPI, CS SPI). El código que asume el pinout del Pico a secas (p. ej. usar GP25 como LED) se rompe. (datasheet §2.1)
- La lectura ADC de VSYS se corrompe mientras el SPI del Wi-Fi está activo — el CLK del SPI comparte el pin ADC del monitor VSYS (GP29/ADC3): "only when there isn't an SPI transaction in progress can VSYS be read via the ADC". Igualmente, la línea DIN/DOUT/IRQ compartida implica que las comprobaciones de IRQ solo son válidas entre transacciones SPI. (datasheet §3.8, página de placa CircuitPython)
- Trampa de precisión del ADC: ADC_VREF está filtrado desde 3V3 mediante una resistencia de 200 Ω; la corriente de entrada del ADC (~150 µA, variable por chip y con el muestreo) genera un offset inherente de ~30 mV. La hoja de datos da soluciones alternativas: modificar la resistencia / referencia externa. (datasheet §3.3)
- Fuga por realimentación en GP26–GP29: estos pines tienen un diodo interno inverso hacia el rail de E/S de 3.3 V — aplicarles tensión con la Pico W sin alimentar inyecta corriente en IOVDD. (datasheet §3.2)
- Sensibilidad de la antena: zona de exclusión de 14×9 mm; el metal cerca o debajo de la antena degrada la ganancia y el ancho de banda; no debe envolverse en metal (jaula de Faraday). (datasheet §2.2.1, §3.8)
- El soporte software de BLE es desigual: CircuitPython = sin BLE (solo hardware); MicroPython expone BLE mediante el módulo bluetooth (se recomienda aioble); BT Classic/LE completo requiere el SDK de C con BTstack. (página de placa CircuitPython, docs de bluetooth de MicroPython, bluetooth de pico-examples)
- Aplican las erratas de silicio del RP2040 (el historial de la hoja de datos de Pico W las sigue explícitamente, p. ej. "Added errata E15 in RP2040 Datasheet"); el apéndice completo de problemas conocidos está en la hoja de datos del RP2040. (datasheet Appendix D, datasheet RP2040)
- El diseño de bajo consumo debe gestionar la radio: el encendido del inalámbrico lo pilota GP23 y el ahorro de energía del SMPS lo pilota WL_GPIO1; la hoja de datos de la Pico W no publica ninguna cifra de corriente de reposo a nivel de placa, y los diseños a batería deben considerar por separado el comportamiento de alimentación del CYW43439.
- Alimentación en modo host USB: los ejemplos de host necesitan 5 V en el pin VBUS, no solo en VSYS. (datasheet §3.5)
- Faire clignoter la LED embarquée (elle est derrière la puce Wi-Fi !) debutant Schéma : IMG-pico-w-debutant-1-picow-blink-led.svg — Raspberry Pi Pico W vue de dessus avec la LED utilisateur mise en évidence, flèche pointant depuis la puce CYW43439 (blindage métallique) vers la LED, câble micro-USB branché
- Se connecter à un réseau Wi-Fi (station, WPA2/WPA3) debutant Schéma : IMG-pico-w-debutant-2-picow-connexion-wifi.svg — Pico W sur une table avec des ondes Wi-Fi reliant la puce CYW43439 à une box Internet, terminal série affichant l'adresse IP obtenue, zone keep-out d'antenne annotée
- Bouton et potentiomètre sans marcher sur le sans-fil (GPIO libres & ADC) debutant Schéma : IMG-pico-w-debutant-3-picow-gpio-libres.svg — Pico W sur breadboard, bouton poussoir sur GP2 vers GND et potentiomètre sur GP26 (ADC0), broches GP23 à GP25 et GP29 barrées en rouge avec étiquette reserve radio, console serie affichant les valeurs ADC
- Servir une page web depuis la Pico W (socket TCP + HTTP) intermediaire Schéma : IMG-pico-w-intermediaire-1-picow-serveur-web.svg — Pico W connectee au routeur, un navigateur web sur laptop affichant la page servie par l'IP de la carte, fleches de requete HTTP aller-retour, terminal serie affichant la requete recue
- Client HTTP : consommer une API depuis la Pico W intermediaire Schéma : IMG-pico-w-intermediaire-2-picow-http-client.svg — Pico W interrogeant un service web distant via le routeur, reponse JSON affichee dans le terminal serie, comparatif des trois piles MicroPython, CircuitPython et Arduino en legende
- Heure exacte via NTP : l'horloge temps réel des projets connectés intermediaire Schéma : IMG-pico-w-intermediaire-3-picow-ntp-horloge.svg — Pico W envoyant un paquet UDP vers un serveur NTP via Internet, horloge affichant l'heure UTC, ecarts d'horloge interne avant/apres synchronisation annotés
- Client MQTT : télémétrie IoT légère sur la Pico W avance Schéma : IMG-pico-w-avance-1-picow-mqtt-client.svg — Pico W publiant des messages MQTT vers un broker heberge sur un NAS via le routeur, abonne vers un dashboard, topics en arborescence capteur/picow dessines en etiquettes
- C SDK : cyw43_arch, lwIP threadbackground vs poll, et verrous d'arch avance Schéma : IMG-pico-w-avance-2-picow-sdk-cyw43-lwip.svg — architecture logicielle Pico W : application, pile lwIP, couche cyw43_arch, pilote SPI PIO vers la puce CYW43439, deux variantes filees (thread arriere-plan vs boucle poll) cote a cote
- Point d'accès & provisioning Wi-Fi par navigateur (mode SoftAP) avance Schéma : IMG-pico-w-avance-3-picow-softap-provisioning.svg — Pico W emettant son propre reseau Wi-Fi, smartphone connecte a ce reseau affichant le formulaire de configuration, puis fleche de bascule vers le reseau domestique, zone keep-out antenne respectee par le boitier
Biblioteca de código — ejemplos escritos para esta placa
clignotante.pyPythonbouton-interruption.pyPythonpwm-servo.pyPythonlecture-adc.pyPythonneopixel.pyPythonoled-i2c.pyPythoncapteur-dht.pyPythonjournalisation.pyPythonserveur-web-led.pyPythontaches-cooperatives.pyPython
Ejemplos y repositorios encontrados en línea
- raspberrypi/pico-extras github.com
- raspberrypi/pico-examples github.com
- raspberrypi/pico-sdk github.com
- pimoroni/pimoroni-pico github.com