LattePanda 3 Delta (id : lattepanda-3)
⚡ L’essentiel en 60 secondes
- soc_cpu — Intel Celeron N5105 (Jasper Lake, 10 nm), 4 cores / 4 threads, 2.00 GHz base – 2.90 GHz burst, 10 W TDP (docs + CNX; lattepanda.com product page calls it "Intel 11th Gen mobile quad-core quad-thread").
- gpu — Intel UHD Graphics (UHD 605 per CNX), 450 MHz – 800 MHz.
- npu — none.
- ram — 8 GB LPDDR4 @ 2933 MHz (soldered; only configuration).
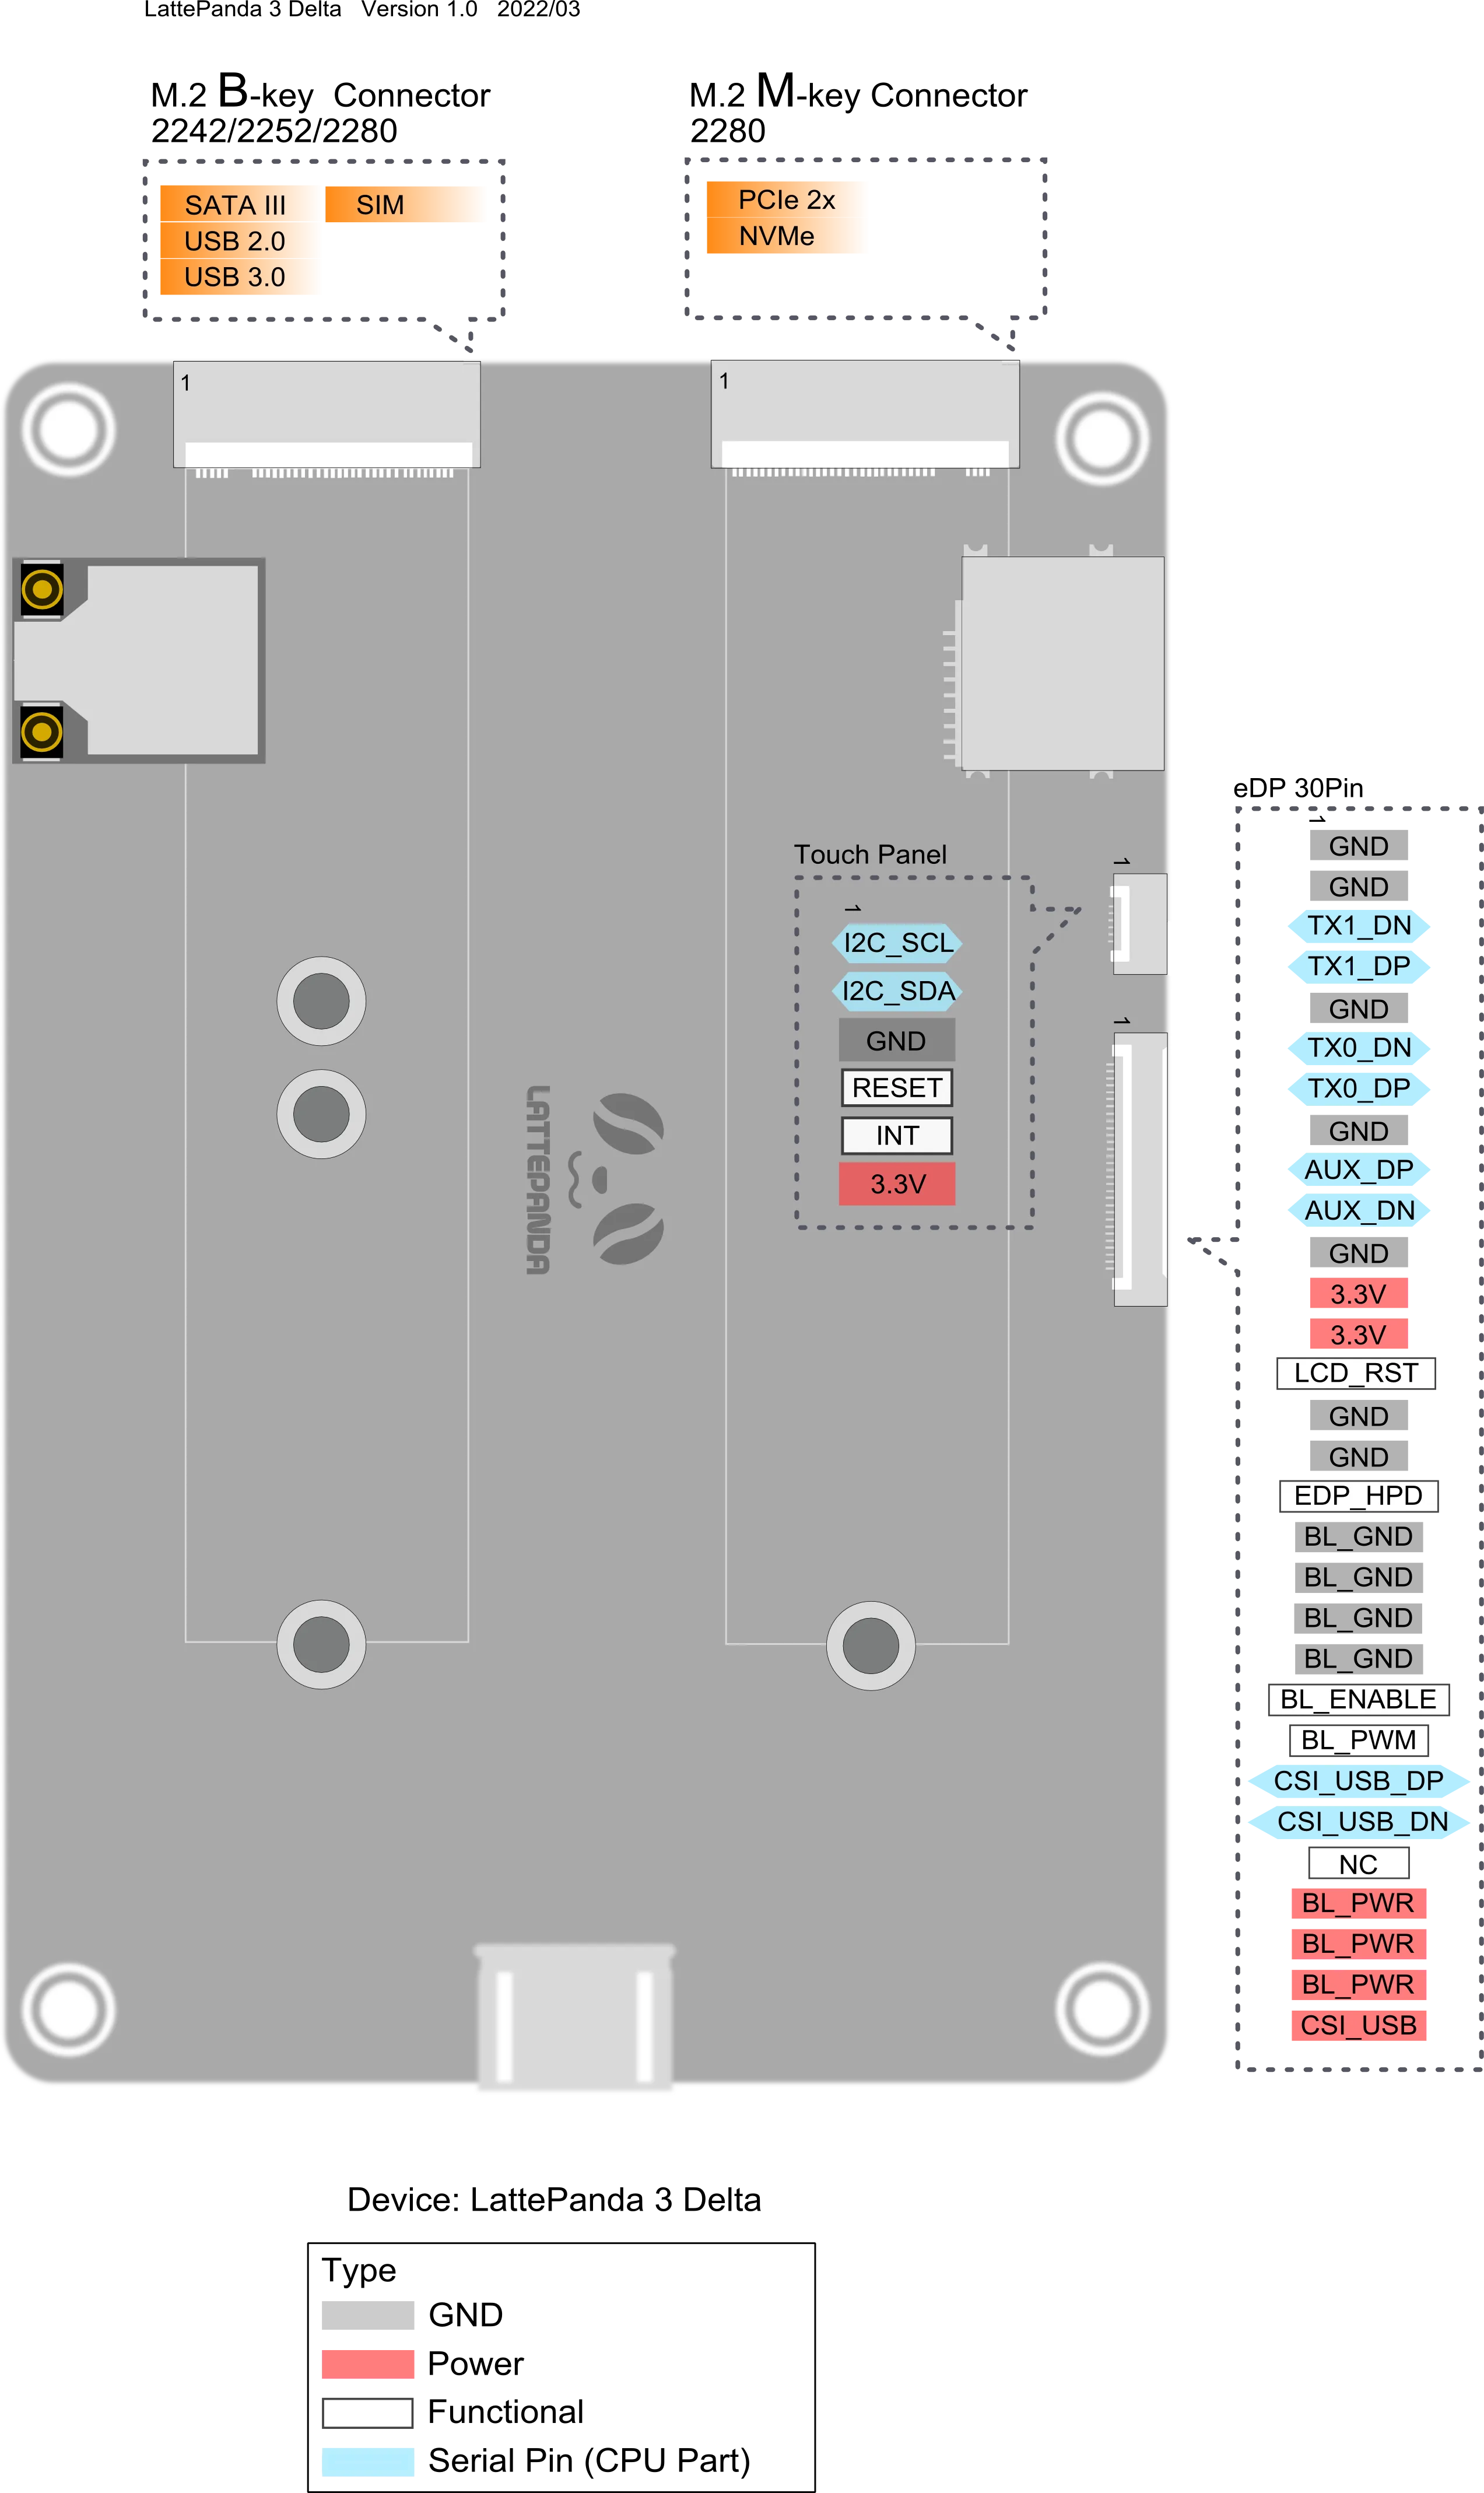
- storage — - 64 GB eMMC V5.1 (onboard) - M.2 Key M 2280 — PCIe 3.0 x2 (NVMe SSD) - M.2 Key B 2242/2252/2280 — SATA III (optional PCIe 3.0 x1 via BIOS update), USB 2.0, USB 3.0, SIM (4G/5G modem option) - Micro-SD + Micro-SIM combo card connector
- video_out — HDMI 2.0b; DisplayPort 1.4 via USB Type-C (Alt Mode); eDP 30-pin (two lanes) + touch-panel connector. Up to dual 4K / 3-way simultaneous output (product page).
- Sur cette fiche : 9 tutoriels · 10 codes
La LattePanda 3 Delta se distingue dans le paysage des ordinateurs monocartes par une approche hybride unique, combinant la puissance d'un véritable PC x86 avec la flexibilité d'un microcontrôleur Arduino, le tout dans un format de poche. Développée par DFRobot, cette carte est annoncée en novembre 2021 et disponible à la vente depuis août 2022. Elle s'adresse aux créateurs, aux ingénieurs et aux passionnés qui nécessitent la compatibilité logicielle complète de Windows ou Linux tout en ayant besoin d'interagir directement avec des capteurs, des moteurs ou des actionneurs en temps réel. Contrairement à de nombreuses autres cartes de développement basées sur des architectures ARM, la LattePanda 3 Delta utilise un processeur Intel Celeron N5105, une puce de la famille Jasper Lake gravée en 10 nanomètrès. Ce processeur quadruple cœur, fonctionnant à une fréquence de base de 2,00 GHz avec un mode turbo atteignant 2,90 GHz, offre une puissance de calcul suffisante pour faire tourner des systèmes d'exploitation lourds comme Windows 10 ou 11, ainsi que des distributions Linux modernes comme Ubuntu 22.04 LTS. Il est important de noter que cette carte est parfois confondue avec d'autres modèles de la gamme LattePanda, mais elle se caractérise spécifiquement par ce processeur Jasper Lake et non par les puces Lakefield mentionnées dans certaines sources erronées.
Le cœur de l'expérience utilisateur réside dans la cohabitation de deux cerveaux distincts sur une même carte mère. D'un côté, le processeur Intel gère l'interface graphique, le navigateur web et les applications lourdes. De l'autre, un microcontrôleur Microchip ATmega32U4, compatible avec l'Arduino Leonardo, prend en charge les tâches d'entrée/sortie physiques. Cette architecture permet de piloter des composants électroniques via des broches GPIO (General Purpose Input/Output) sans nécessiter de convertisseur USB externe. Le microcontrôleur est directement flashable depuis l'environnement de développement Arduino IDE, et il communique avec le processeur principal via un port série virtuel. Pour faciliter cette interaction, DFRobot propose la bibliothèque Python « pinpong », qui permet de contrôler les broches physiques depuis des scripts Python exécutés sur le système d'exploitation principal, rendant le développement d'objets connectés plus accessible aux programmeurs qui ne maîtrisent pas le langage C++ spécifique aux Arduino. La carte dispose de 24 broches numériques, dont sept capables de générer des signaux PWM (Modulation de Largeur d'Impulsion), une technique essentielle pour contrôler la luminosité des LED ou la vitesse des moteurs.
En termes de connectivité et d'extension, la LattePanda 3 Delta est remarquablement bien équipée pour sa taille de 125 x 78 mm. Elle intègre une puce Wi-Fi 6 Intel AX201 et le Bluetooth 5.2, offrant des débits élevés et une faible latence, des technologies encore rares dans cette gamme de prix lors de son lancement. Pour les connexions filaires, elle propose un port Ethernet Gigabit, plusieurs ports USB 3.2, et un port USB Type-C qui sert à la fois à l'alimentation et à la sortie vidéo DisplayPort. La gestion de l'alimentation est un point fort de cette carte, conçue pour la fiabilité industrielle. Elle accepte une entrée de 11 à 15 volts et dispose d'une double entrée d'alimentation avec bascule automatique entre le port USB-C et un connecteur JST 12 volts, garantissant une continuité de service. Un accessoire « UPS Hat » est également disponible pour fournir une batterie de secours, transformant la carte en un système autonome capable de survivre aux coupures de courant.
La carte est pensée pour des environnements exigeants. Elle intègre un module TPM 2.0 pour la sécurité matérielle, un port série RS232 pour la compatibilité avec les équipements industriels anciens, et un système de refroidissement actif par ventilateur. Des fonctionnalités comme le démarrage automatique après coupure de courant ou le « Watchdog » matériel (un circuit qui redémarre le système s'il se bloque) sont incluses, bien que leur utilisation nécessite une attention particulière, notamment lors des mises à jour Windows. L'écosystème logiciel est riche, avec des guides officiels pour l'installation d'Ubuntu, d'Android et de Windows. Cependant, les utilisateurs doivent être conscients de certaines subtilités techniques. Par exemple, le démarrage en mode EFI peut nécessiter une mise à jour du BIOS, et la batterie RTC (qui conserve l'heure et les paramètrès) doit être en bon état pour éviter des ralentissements au démarrage. De plus, la carte ne fournit pas de schéma électronique complet public, ce qui peut limiter les réparations de niveau composant. Enfin, bien que le processeur soit puissant, il s'agit d'une solution à faible consommation (10 W TDP), ce qui signifie que les performances graphiques, assurées par un Intel UHD Graphics, sont adaptées à l'affichage bureautique et aux interfaces tactiles, mais pas au jeu vidéo intensif. La LattePanda 3 Delta représente ainsi un compromis équilibré entre la polyvalence d'un PC de bureau et l'immédiateté d'un kit électronique, idéale pour prototyper des bornes interactives, des passerelles IoT complexes ou des robots autonomes nécessitant une vision par ordinateur et un contrôle moteur précis.
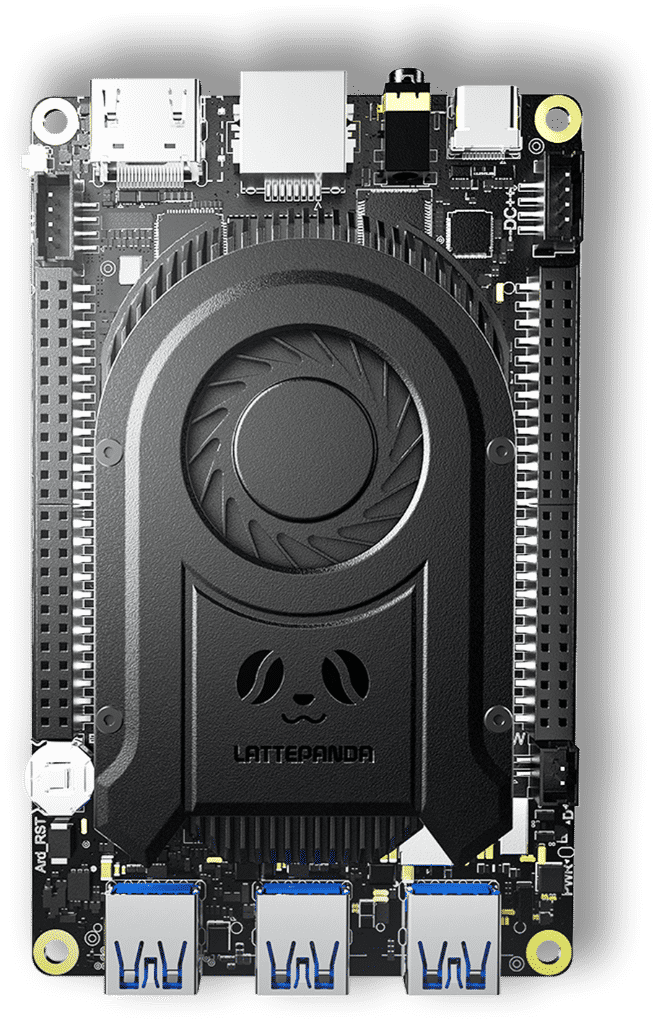
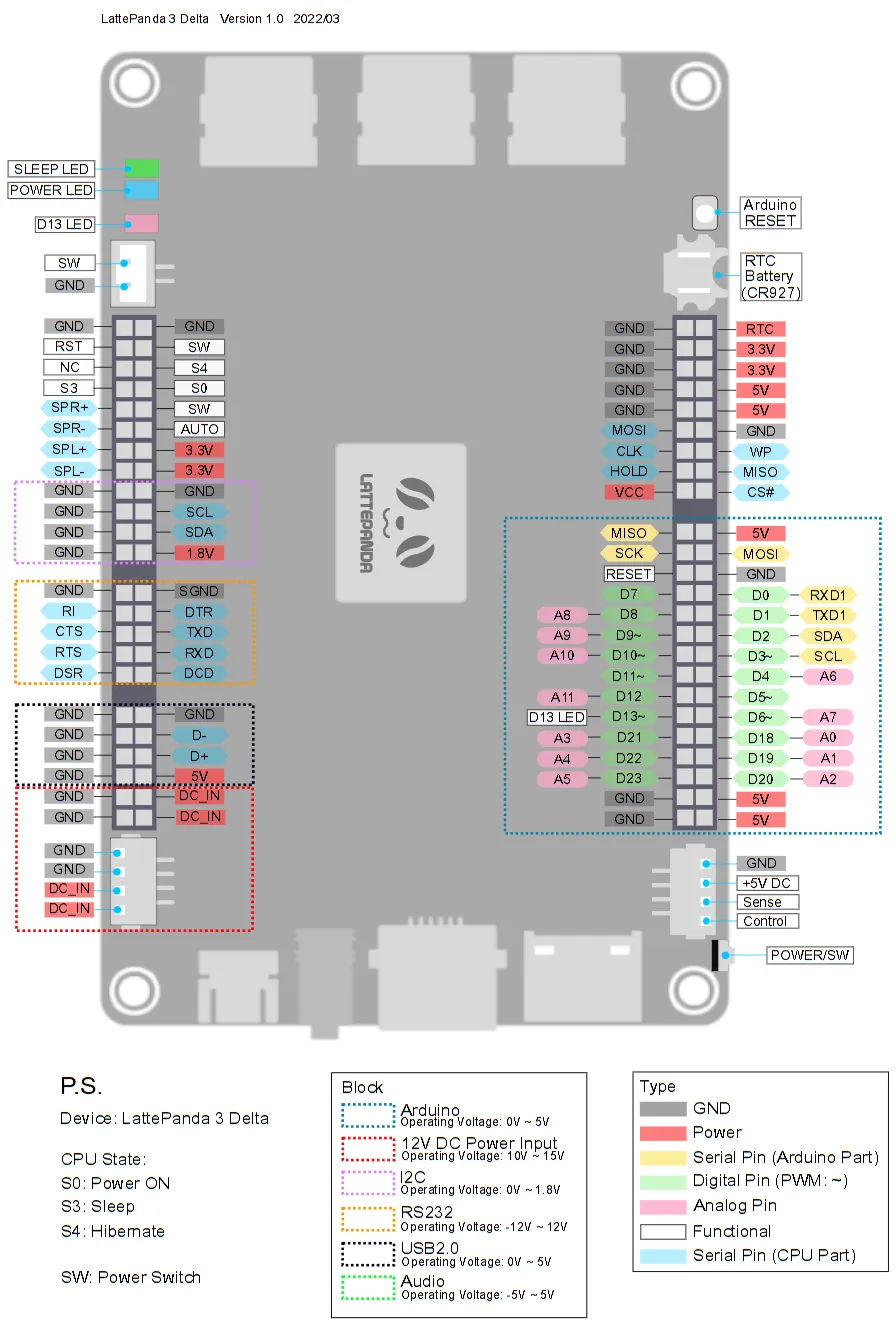
Schéma de brochage (pinout)
| Attr | Specs | vérifié |
|---|---|---|
soc_cpu | Intel Celeron N5105 (Jasper Lake, 10 nm), 4 cores / 4 threads, 2.00 GHz base – 2.90 GHz burst, 10 W TDP (docs + CNX; lattepanda.com product page calls it "Intel 11th Gen mobile quad-core quad-thread"). | ? non vérifié |
gpu | Intel UHD Graphics (UHD 605 per CNX), 450 MHz – 800 MHz. | ? non vérifié |
npu | none. | ? non vérifié |
ram | 8 GB LPDDR4 @ 2933 MHz (soldered; only configuration). | ? non vérifié |
storage | - 64 GB eMMC V5.1 (onboard) - M.2 Key M 2280 — PCIe 3.0 x2 (NVMe SSD) - M.2 Key B 2242/2252/2280 — SATA III (optional PCIe 3.0 x1 via BIOS update), USB 2.0, USB 3.0, SIM (4G/5G modem option) - Micro-SD + Micro-SIM combo card connector | ? non vérifié |
video_out | HDMI 2.0b; DisplayPort 1.4 via USB Type-C (Alt Mode); eDP 30-pin (two lanes) + touch-panel connector. Up to dual 4K / 3-way simultaneous output (product page). | ? non vérifié |
audio | 3.5 mm headphone+mic combo jack; 2-channel audio output with 2 W amplifier on pin header (product page). | ? non vérifié |
wireless | Intel AX201 — Wi-Fi 6 (802.11ax, 2.4 GHz + 5 GHz, 160 MHz), Bluetooth 5.2; two IPEX4 antenna sockets (one per radio chain set). | ? non vérifié |
ethernet | Intel I211-AT / I225-V PCIe Gigabit LAN, Wake-on-LAN supported. | ? non vérifié |
usb | 1× USB 3.2 Gen 2 Type-A (10 Gbps), 2× USB 3.2 Gen 1 Type-A (5 Gbps), 1× USB 2.0 Type-C (power PD input + 480 Mbps data + DP Alt Mode), 1× USB 2.0 header. | ? non vérifié |
gpio_expansion_headers_female_two_50_pin_blocks_per_cnx | - ATmega32U4 Arduino pinout: 24 digital I/O (D0–D23); 7 PWM pins marked ~: D3, D5, D6, D9, D10, D11, D13 (official PWM tutorial); ADC and I2C tutorials exist (docs IO_Playability/ADC, IO_Playability/I2C). - RS232 COM port, USB 2.0 header, audio header, system status control & indication, BIOS-flash pinout, 5 V & 3.3 V outputs, 12 V DC input pins. | ? non vérifié |
co_processor | Microchip ATmega32U4-MU (8-bit AVR, Arduino Leonardo compatible), with dedicated Arduino reset button. | ? non vérifié |
security | built-in TPM 2.0. | ? non vérifié |
misc | RTC with CR927 3 V battery; hardware watchdog (IT8613E Super I/O); auto power-on; active fan cooling (50 % larger cooling area vs. previous Delta). | ? non vérifié |
power | input range 11–15 V, ≥24 W: - USB Type-C PD input: 15 V/3 A or 12 V/3 A (recommended) - JST PH2.0-4Pin DC input: 12 V ≥2 A (boot peak ≈ 12 V 1.5A); board marking -- DC ++ - Dual-input automatic failover between Type-C and JST without interruption - UPS Hat accessory (DFR0682, 3× 18650, HID-UPS protocol) - Source: | ✔ |
typical_consumption | SoC TDP 10 W; ≥24 W supply required. | ? non vérifié |
dimensions | 125 × 78 × 16 mm (official docs; CNX lists 125 × 76 × 16 mm). | ? non vérifié |
environment | operating 0–60 °C, 0–80 % RH. Certifications: CE, FCC, KC, RoHS. | ? non vérifié |
- Fabricant : DFRobot (Shanghai, Chine ; marque LattePanda — la gamme LattePanda est développée par DFRobot / Zhiwei Robotics Corp.) —
- Carte : LattePanda 3 Delta, un SBC x86 Windows/Linux de poche avec un coprocesseur embarqué compatible Arduino.
- Annoncée : novembre 2021, via une campagne Kickstarter (« LattePanda 3 Delta — Faster than Ever, Still Pocket-sized »), contreparties à partir de 229 USD + ~16 USD de livraison, expédition prévue en mars 2022 —
- Disponibilité mondiale : annoncée en août 2022 chez DFRobot à partir de 279 USD —
- Statut : produit actif (référencé dans l'aperçu de la documentation actuelle sans étiquette « Discontinued », contrairement aux LattePanda V1 et LattePanda Delta) — (récupérée le 2026-10-13)
- Variantes / SKU (depuis l'aperçu : - DFR0981 — 8 Go de RAM, 64 Go eMMC - DFR0982 — 8 Go de RAM, 64 Go eMMC, licence Windows 10 IoT Enterprise 2021 LTSC - CNX mentionne aussi la désignation « LattePanda 3 Delta 864 » dans son article de 2022 sur la disponibilité.
+ Points forts
- PC x86 + véritable Arduino sur une seule carte : l'ATmega32U4-MU est un MCU pleinement compatible Arduino Leonardo (flashable depuis l'Arduino IDE, propre bouton reset, énuméré comme port COM pour le CPU hôte), pas une puce GPIO à faux port série. Le contrôle Python depuis l'hôte est officiel via la bibliothèque pinpong de DFRobot (basée Firmata, syntaxe style MicroPython) —
- Fonctions de fiabilité industrielle : timer watchdog matériel implémenté dans le Super I/O IT8613E (réinitialise le système via PWRGD s'il n'est pas alimenté — docs complètes au niveau des registres + démo/source C# WinDog), allumage automatique, redirection de port série —
- Double entrée d'alimentation avec bascule transparente (USB-C PD + JST 12 V), plus un UPS Hat officiel (HID-UPS, apparaît comme un périphérique batterie) — page docs powering.
- Wi-Fi 6 + BT 5.2 (Intel AX201) — inhabituel dans cette classe/prix en 2021.
- Prêt pour la cellular : connecteur M.2 B-Key + emplacement SIM pour modem 4G/5G.
- Triple chemin d'affichage simultané : HDMI 2.0b + DP 1.4 (USB-C) + eDP (panneau interne, tactile pris en charge).
- Connecteur RS232 COM et connecteur d'amplificateur audio 2 W — orientation kiosque industriel/retail.
- TPM 2.0 intégré.
- Refroidissement actif avec ventilateur redessiné (surface de refroidissement 50 % plus grande) pour soutenir le TDP de 10 W.
− Points faibles
- Démarre sur l'EFI shell au lieu de Windows/Linux sur certains exemplaires — correctif officiel : mettre à jour le BIOS vers la dernière version (LP-BS-7-S70JR120-CN51G-E). (FAQ Q1)
- Auto Power-On cesse silencieusement de fonctionner quand la batterie RTC (CR927) est plate ; une solution de contournement communautaire utilise les broches Arduino embarquées pour maintenir l'allumage automatique : (FAQ Q2)
- Amorçage de l'OS très lent quand la tension de la batterie RTC est basse/absente (tableau de la FAQ).
- BIOS antérieur (≤ LP-BS-7-S70JR120-CN51G-D) : bug de l'ordre de boot du dual-boot Ubuntu — après l'installation d'Ubuntu à côté de Windows, la machine peut démarrer directement sur Windows ou ne pas lister Ubuntu ; correctif manuel « UEFI Hard Disk Drive BBS Priorities » requis —
- Le ventilateur ne démarre pas à froid : par conception, il ne démarre qu'au seuil de température configuré dans le BIOS — souvent confondu avec un ventilateur mort (FAQ).
- Des alimentations USB-C PD faibles causent un fonctionnement anormal : les adaptateurs <24 W ou non-PD sont un mode de défaillance documenté (page powering).
- Watchdog vs Windows Update : l'application qui alimente le watchdog doit être arrêtée avant Windows Update, sinon la carte peut redémarrer en pleine mise à jour (note de la page watchdog).
- La LED bleue reste allumée après l'extinction pendant les mises à jour de l'OS ou si Auto Power-On est activé dans le BIOS (FAQ).
- Note d'époque de la plateforme (2021) : CNX a constaté une lecture YouTube 4K imparfaite sur les premiers systèmes Jasper Lake (Windows 11 / Ubuntu 20.04) — un problème de maturité logicielle de la plateforme au lancement, pas un défaut de la carte —
- Pas de schéma public complet (uniquement des schémas de brochage, dessins 2D, modèles 3D).
- Retour d'expérience expert expert — expert-pi-like
- Après quelques semaines sur la LattePanda 3 Delta, je confirme l'atout majeur : c'est un vrai x86 avec un Arduino Leonardo integre, pas un simple GPIO. La bibliotheque pinpong pour Python marche bien. Par contre, attention a l'énergie. J'ai perdu du temps car ma carte bootait en EFI shell. La solut… — expert-pi-like
- Merci pour le retour sur l'alim, je pensais que l'USB-C PD standard suffisait. Question sur la partie Arduino : je vois que tu utilises Python via pinpong, mais est-ce que tu as essaye le mode natif avec Arduino IDE ? Je demande car je lis que le chip est un ATmega32U4-MU. Est-ce que tu as rencontr… — maker_flou
- Pour repondre a ta question niveau logique, c'est l'une des zones d'ombre. Les tutos officiels font clignoter une LED via 5V, mais la fiche technique ne certifie pas explicitement le niveau par pin. J'ai prefere jouer la sécurité avec des convertisseurs de niveau. Sinon, si tu fais du kiosk industr… — kiosque_dev
Retours et projets de la communauté
- Unfortunate Experience with Delta 3 - LattePanda Forum lattepanda.com
- Lattepanda delta 3 auto power on doesn't work sometimes - DFRobot Forum dfrobot.com
- LattePanda 3 Delta Review: Does Price/Performance Physical Computing Get Better Than This? electromaker.io
- I Turned The New LattePanda 3 Delta Into A Rugged Cyberdeck the-diy-life.com
Contenu indisponible pour le moment.
- Démarre sur l'EFI shell au lieu de Windows/Linux sur certains exemplaires — correctif officiel : mettre à jour le BIOS vers la dernière version (LP-BS-7-S70JR120-CN51G-E). (FAQ Q1)
- Auto Power-On cesse silencieusement de fonctionner quand la batterie RTC (CR927) est plate ; une solution de contournement communautaire utilise les broches Arduino embarquées pour maintenir l'allumage automatique : (FAQ Q2)
- Amorçage de l'OS très lent quand la tension de la batterie RTC est basse/absente (tableau de la FAQ).
- BIOS antérieur (≤ LP-BS-7-S70JR120-CN51G-D) : bug de l'ordre de boot du dual-boot Ubuntu — après l'installation d'Ubuntu à côté de Windows, la machine peut démarrer directement sur Windows ou ne pas lister Ubuntu ; correctif manuel « UEFI Hard Disk Drive BBS Priorities » requis —
- Le ventilateur ne démarre pas à froid : par conception, il ne démarre qu'au seuil de température configuré dans le BIOS — souvent confondu avec un ventilateur mort (FAQ).
- Des alimentations USB-C PD faibles causent un fonctionnement anormal : les adaptateurs <24 W ou non-PD sont un mode de défaillance documenté (page powering).
- Watchdog vs Windows Update : l'application qui alimente le watchdog doit être arrêtée avant Windows Update, sinon la carte peut redémarrer en pleine mise à jour (note de la page watchdog).
- La LED bleue reste allumée après l'extinction pendant les mises à jour de l'OS ou si Auto Power-On est activé dans le BIOS (FAQ).
- Note d'époque de la plateforme (2021) : CNX a constaté une lecture YouTube 4K imparfaite sur les premiers systèmes Jasper Lake (Windows 11 / Ubuntu 20.04) — un problème de maturité logicielle de la plateforme au lancement, pas un défaut de la carte —
- Pas de schéma public complet (uniquement des schémas de brochage, dessins 2D, modèles 3D).
- Faire clignoter une LED via le MCU Arduino embarqué debutant Schéma : IMG-lattepanda-3-debutant-1-led-mcu.svg — Schéma de câblage : LED sur broche D13 via résistance 220 Ω, alimentation 5 V et GND sur l'en-tête Arduino de la LattePanda 3 Delta.
- Lire un bouton poussoir et afficher dans la console debutant Schéma : IMG-lattepanda-3-debutant-2-bouton-console.svg — Bouton poussoir entre la broche D2 et le GND avec résistance de pull-up 10 kΩ vers 3,3 V, lecture de l'état dans la console.
- Premier script Python sur le Linux embarqué debutant Schéma : IMG-lattepanda-3-debutant-3-premier-script-python.svg — La LattePanda 3 Delta sous Ubuntu 22.04 avec un terminal affichant les informations du processeur Celeron N5105 et un éditeur de texte ouvrant un script Python.
- Pont série entre le MCU Arduino et le SoC x86 intermediaire Schéma : IMG-lattepanda-3-intermediaire-1-pont-serie.svg — Diagramme du port série interne : l'ATmega32U4 envoie des trames vers le port COM virtuel lu par un script Python sur le Celeron N5105.
- Scanner le bus I2C depuis le microcontrôleur intermediaire Schéma : IMG-lattepanda-3-intermediaire-2-scanner-i2c.svg — Un capteur I2C connecté aux broches SDA/SCL de l'en-tête Arduino avec résistances de pull-up, l'ATmega32U4 balayant les adresses de 0x08 à 0x77.
- Wi-Fi 6 et Bluetooth 5.2 sous Ubuntu (Intel AX201) intermediaire Schéma : IMG-lattepanda-3-intermediaire-3-wifi-bluetooth.svg — La LattePanda 3 Delta avec ses deux antennes IPEX4, le module AX201 relié au réseau Wi-Fi 6 et à un haut-parleur Bluetooth, commandes nmcli et bluetoothctl à l'écran.
- Conteneuriser avec Docker sur le PC x86 embarqué avance Schéma : IMG-lattepanda-3-avance-1-docker.svg — La LattePanda 3 Delta sous Ubuntu exécutant plusieurs conteneurs Docker (web, base de données, MQTT) au-dessus du moteur Docker et du noyau Linux, image eMMC en dessous.
- Accélération GPU et streaming vidéo (Intel UHD, VAAPI) avance Schéma : IMG-lattepanda-3-avance-2-acceleration-video.svg — Flux vidéo entrant transcodé par le GPU Intel UHD via VAAPI puis diffusé en HLS, avec sortie HDMI 2.0b et sortie réseau vers des clients.
- Installer Ubuntu en dual-boot et maîtriser le BIOS UEFI avance Schéma : IMG-lattepanda-3-avance-3-install-ubuntu-bios.svg — Étape par étape : clé USB gravée avec Rufus, touche F7 au démarrage pour le menu de boot, touche DEL pour le BIOS AMI, puis priorité de démarrage UEFI pour le dual-boot Windows/Ubuntu sur l'eMMC.
Bibliothèque de code — exemples écrits pour cette carte
clignotante.pyPythonbouton.pyPythonservo.pyPythonanalogique.pyPythonrespiration.pyPythonneopixel.pyPythonpont_serie.pyPythonjournal_systeme.pyPythontableau_bord.pyPythonclavier_media.inoArduino
Exemples et dépôts trouvés en ligne
- ambrogio-galbusera/panda_acrobat github.com
- AntoineMeheut/Rokc-Mk3 github.com