BeagleConnect QuadESC: Controlador BLDC de 4 canales
⚡ Lo esencial en 60 segundos
- soc — Texas Instruments AM13E23019 (Arm Cortex-M33 @ 200 MHz)
- ram — 128KB SRAM
- storage — 512KB flash
- ai_accelerator — TinyEngine neural-network accelerator
- motor_control — 4x TI DRV8323SRTAR gate drivers, 12x TI CSD88599Q5DC half-bridges
- current_rating — 40A continuous / 70A burst per motor (target)
- En esta placa : 4 tutoriales · 10 código
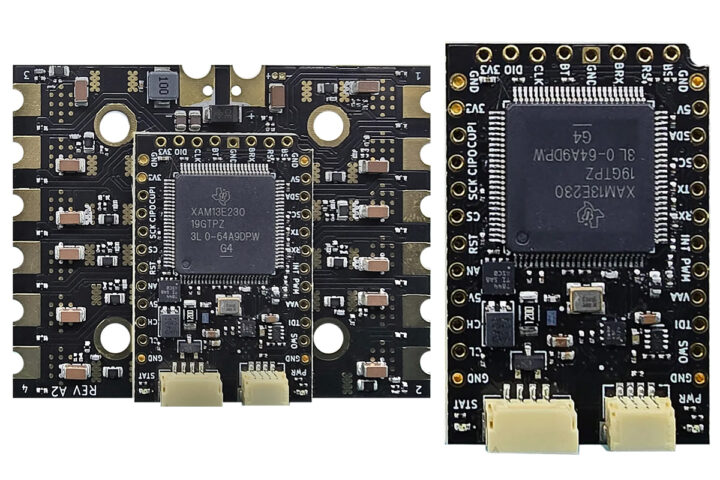
Imaginar el control preciso de cuatro motores sin escobillas de alto rendimiento en un espacio apenas mayor que una tarjeta de crédito puede parecer, a primera vista, una tarea reservada exclusivamente a sistemas industriales voluminosos o a prototipos de laboratorio complejos. Sin embargo, la BeagleConnect QuadESC desafía esta percepción al presentar una solución compacta y accesible, diseñada como una placa portadora de código abierto que integra la potencia necesaria para gestionar múltiples actuadores simultáneamente. Esta tarjeta no funciona sola, sino que se apoya en la arquitectura modular del módulo BeagleConnect Torque, un sistema en un módulo (SoM) que concentra el cerebro electrónico del conjunto. Al comprender esta separación entre el cerebro y los músculos de la máquina, se facilita enormemente el desarrollo de proyectos robóticos avanzados, drones de carga o sistemas de propulsión eléctrica, donde la integración de componentes debe ser tan eficiente como potente.
El corazón de esta solución es el microcontrolador Texas Instruments AM13E23019, un dispositivo basado en la arquitectura Arm Cortex-M33 que opera a una frecuencia de reloj de 200 MHz. Para quien no esté familiarizado con la terminología de la electrónica digital, imaginar este procesador como el director de una orquesta ayuda a visualizar su función: coordina miles de instrucciones por segundo para asegurar que cada motor reciba la señal exacta en el momento preciso. Con 128 KB de memoria SRAM y 512 KB de memoria Flash, el sistema dispone de un espacio de trabajo y almacenamiento de código suficiente para ejecutar algoritmos de control complejos sin depender constantemente de recursos externos. Pero lo que realmente distingue a este microcontrolador en el ámbito del control de motores es la inclusión de una unidad matemática trigonométrica dedicada y un acelerador de inteligencia artificial denominado TinyEngine. La unidad trigonométrica permite calcular funciones como el seno y el coseno de forma instantánea, operaciones fundamentales para la conmutación vectorial de los motores BLDC, mientras que el TinyEngine abre la puerta a la implementación de algoritmos de aprendizaje automático directamente en el borde del dispositivo, permitiendo, por ejemplo, la detección de fallos o la optimización del rendimiento en tiempo real sin necesidad de enviar datos a la nube.
La potencia bruta de la tarjeta se materializa a través de cuatro canales de salida independientes, cada uno capaz de controlar un motor trifásico. Para lograr esto, la placa utiliza cuatro drivers de puerta TI DRV8323SRTAR, que actúan como intermediarios precisos entre la lógica de bajo voltaje del microcontrolador y los transistores de potencia que deben manejar corrientes elevadas. Estos drivers están acompañados por doce semipuentes TI CSD88599Q5DC, una configuración que garantiza una eficiencia térmica y eléctrica óptima. Los objetivos de rendimiento establecidos para cada motor son ambiciosos pero alcanzables gracias a esta arquitectura: se busca soportar una corriente continua de 40 amperios y picos o ráfagas de hasta 70 amperios. Es crucial entender la diferencia entre estos dos valores; la corriente continua representa el consumo estable durante un funcionamiento prolongado, mientras que la ráfaga permite aceleraciones bruscas o superar obstáculos momentáneos, una característica vital para vehículos autónomos o drones que requieren maniobras rápidas.
La seguridad y la estabilidad del sistema dependen en gran medida de la monitorización constante de sus parámetros eléctricos. La BeagleConnect QuadESC incorpora un sistema de telemetría robusto que incluye doce canales de medición de corriente y doce de voltaje, permitiendo una visión detallada del comportamiento de cada fase de los motores. Además, la integración de cuatro sensores de temperatura tipo NTC permite vigilar el estado térmico de los componentes críticos, evitando el sobrecalentamiento que podría dañar la electrónica. La gestión de la alimentación es igualmente flexible, soportando baterías de litio de 3 a 6 celdas (configuraciones 3S a 6S), lo que equivale a un rango de voltaje de operación entre 9 y 25.2 voltios, con un diseño capaz de tolerar picos de hasta 32 voltios. Esta versatilidad en la fuente de alimentación la hace compatible con una amplia gama de packs de baterías estándar utilizados en el mercado de la robótica y el modelismo.
En cuanto a la conectividad, la tarjeta está pensada para integrarse en sistemas más grandes. Dispone de una interfaz CAN FD, una evolución del protocolo CAN tradicional que permite transmisiones de datos más rápidas y con mayor capacidad, esencial para la comunicación en tiempo real en entornos industriales o automotrices. También incluye interfaces estándar como UART, SPI e I2C para la conexión de sensores adicionales o módulos de comunicación. Un aspecto destacado es la inclusión de una interfaz DShot, un protocolo digital específico para el control de motores en drones, lo que facilita su adopción por parte de desarrolladores de controladores de vuelo. Las dimensiones físicas de la placa portadora son de 60 por 48 milímetros, mientras que el módulo SoM mide 25.4 por 38.1 milímetros, una combinación que prioriza la densidad de integración sin sacrificar la facilidad de manejo durante el ensamblaje.
Desde la perspectiva del desarrollo de software, la plataforma ofrece un camino claro para los ingenieros. El desarrollo se basa en el SDK de Texas Instruments para la familia AM13E2X, proporcionando las herramientas necesarias para programar el microcontrolador y configurar los periféricos. Aunque el soporte nativo para el sistema operativo de tiempo real Zephyr RTOS está aún en fase de planificación, la tendencia hacia sistemas operativos de código abierto para dispositivos embebidos sugiere una futura integración fluida con este ecosistema, que es ampliamente utilizado en la industria por su modularidad y seguridad. Para la depuración y el desarrollo inicial, la tarjeta ofrece interfaces SWD, JTAG y UART, así como soporte para la sonda XDS110, permitiendo a los desarrolladores inspeccionar el estado interno del procesador y diagnosticar problemas con precisión quirúrgica.
Es importante mencionar que, dado que el producto se encuentra en una fase temprana de su ciclo de vida, el precio final no ha sido anunciado oficialmente. Esta incertidumbre comercial no debe interpretarse como una falta de compromiso por parte de los fabricantes, sino como una señal de que la plataforma está siendo refinada para ofrecer el mejor valor posible en su segmento. La naturaleza de código abierto de la placa portadora fomenta una comunidad activa que puede contribuir con mejoras, documentación y ejemplos de uso, reduciendo las barreras de entrada para nuevos usuarios. En resumen, la BeagleConnect QuadESC representa un equilibrio cuidadoso entre potencia de cálculo, capacidad de conmutación de alta corriente y flexibilidad de integración, posicionándose como una herramienta versátil para quienes buscan llevar el control de motores BLDC al siguiente nivel en proyectos de robótica y automatización.
| Attr | Especificaciones | verificado |
|---|---|---|
soc | Texas Instruments AM13E23019 (Arm Cortex-M33 @ 200 MHz) | ? sin verificar |
ram | 128KB SRAM | ? sin verificar |
storage | 512KB flash | ? sin verificar |
ai_accelerator | TinyEngine neural-network accelerator | ? sin verificar |
motor_control | 4x TI DRV8323SRTAR gate drivers, 12x TI CSD88599Q5DC half-bridges | ? sin verificar |
current_rating | 40A continuous / 70A burst per motor (target) | ? sin verificar |
power_input | 3S-6S battery (9-25.2V), 32V max design | ? sin verificar |
connectivity | CAN FD (TI TCAN844), UART, SPI, I2C, DShot | ? sin verificar |
sensing | 12x current, 12x voltage, 4x NTC temp, battery monitoring | ? sin verificar |
dimensions | 60 x 48 mm (Carrier), 25.4 x 38.1 mm (SoM) | ? sin verificar |
debugging | SWD, JTAG, UART, XDS110 support | ? sin verificar |
software | TI AM13E2X SDK, Zephyr RTOS (planned), OpenOCD (planned) | ? sin verificar |
Placa base de código abierto basada en el módulo SoM BeagleConnect Torque y el microcontrolador TI AM13E23019. Diseñada para controlar cuatro motores BLDC en aplicaciones que requieren gestión de potencia elevada y conectividad avanzada.
+ Puntos fuertes
["- Arquitectura de hardware completa con 4 drivers TI DRV8323SRTAR y 12 semipuentes TI CSD88599Q5DC","- Alto rendimiento con objetivos de corriente de 40A continuos y 70A en ráfaga por motor","- Conectividad rica que incluye CAN FD, UART, SPI, I2C e interfaz DShot para controladores de vuelo"]
− Puntos débiles
["- Soporte de software actualmente limitado, requiriendo el SDK TI AM13E2X con Zephyr RTOS solo previsto","- Precio aún no anunciado, lo que hace imposible la evaluación de la relación calidad-precio","- Recursos de memoria restringidos con 128KB SRAM y 512KB Flash para aplicaciones complejas"]
- Retour d'expérience expert expert — expert-microdb
- Je viens de recevoir ma BeagleConnect QuadESC et je suis bluffé par l'intégration. Le module Torque (AM13E23019) gère le calcul FOC sans broncher grâce à son unité mathématique dédiée et au TinyEngine. J'ai testé 4 moteurs 2205 en rafale à 60A : les drivers DRV8323SRTAR et les MOSFETs CSD88599Q5DC … — expert-microdb
- Merci pour le retour. Tu as testé la gestion thermique sur 3S ou 6S ? Avec 4 moteurs en pic à 70A, je m'inquiète pour la dissipation sur une si petite carte (60x48mm). De plus, sans prix annoncé, est-ce que ça vaut le coup face aux ESCs classiques ? Le support NTC et la télémétrie 12 canaux sont-il… — membre-forum
Opiniones y proyectos de la comunidad
- Discussions Reddit — BeagleConnect QuadESC reddit.com
- Articles CNX Software — BeagleConnect QuadESC cnx-software.com
Contenido no disponible todavía.
Contenido no disponible todavía.
Contenido no disponible todavía.
["- No informado"]
- Primer cableado y puesta en marcha del BeagleConnect QuadESC intermediaire Guide pas à pas pour alimenter, connecter et vérifier le fonctionnement initial de la carte BeagleConnect QuadESC.
- Dominar GPIO y sensores analógicos en BeagleConnect QuadESC avance Apprenez à configurer les interfaces GPIO et à lire les capteurs NTC et les tensions de phase via le SDK TI AM13E2X pour un contrôle moteur précis.
- Control distribuido multi-motor vía CAN FD en BeagleConnect QuadESC avance Configurez un réseau CAN FD pour piloter quatre moteurs BLDC en temps réel avec le SDK TI AM13E2X.
- Calibración avanzada de corrientes de fase en QuadESC avance Ce tutoriel guide la calibration précise des gains et offsets des capteurs de courant en utilisant les ressources mathématiques du SoM BeagleConnect Torque pour une boucle de contrôle optimisée.