⚡ Arduino simplifie l'intégration I/O dans ROS 2
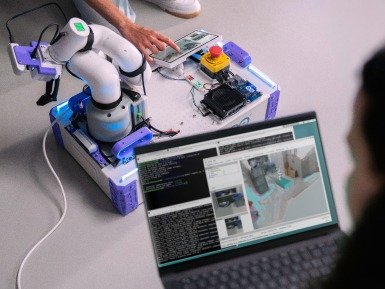
Arduino a présenté lors de ROSCon une nouvelle méthode pour connecter les entrées/sorties Arduino à l'environnement ROS 2. Cette solution vise à simplifier l'architecture classique des robots où un ordinateur Linux gère la navigation et la planification, tandis qu'un microcontrôleur externe assure les tâches temps réel. Le problème récurrent de la communication entre ces deux mondes, souvent complexe à mettre en œuvre, trouve ici une réponse directe.
L'architecture robotique standard repose sur une séparation stricte des rôles. Le système Linux haute performance traite les données de cartographie et les algorithmes de planification. En parallèle, le microcontrôleur pilote les GPIO, lit les capteurs et commande les moteurs avec une latence déterministe. Cette dualité impose généralement des développements spécifiques pour assurer la synchronisation des données.
La nouvelle approche annoncée réduit la friction technique entre le microcontrôleur et le middleware ROS 2. Elle permet aux développeurs de robotique d'intégrer plus facilement les périphériques Arduino sans gérer manuellement les protocoles de communication bas niveau. L'objectif est de fluidifier le flux de données entre les couches matérielles et logicielles.